第 22 章 · 原书 423–456 页控制器局域网(bxCAN)
小容量产品是指闪存存储器容量在16K至32K字节之间的STM32F101xx、STM32F102xx和STM32F103xx微控制器。
中容量产品是指闪存存储器容量在64K至128K字节之间的STM32F101xx、STM32F102xx和STM32F103xx微控制器。
大容量产品是指闪存存储器容量在256K至512K字节之间的STM32F101xx和STM32F103xx微控制器。
互联型产品是指STM32F105xx和STM32F107xx微控制器。
本章描述的模块仅适用于互联型产品和增强型STM32F103xx系列。
22.1bxCAN简介
bxCAN是基本扩展CAN(Basic Extended CAN)的缩写,它支持CAN协议2.0A和2.0B。它的设计目标是,以最小的CPU负荷来高效处理大量收到的报文。它也支持报文发送的优先级要求(优先级特性可软件配置)。
对于安全紧要的应用,bxCAN提供所有支持时间触发通信模式所需的硬件功能。
22.2bxCAN主要特点
- 支持CAN协议2.0A和2.0B主动模式
- 波特率最高可达1兆位/秒
- 支持时间触发通信功能
发送
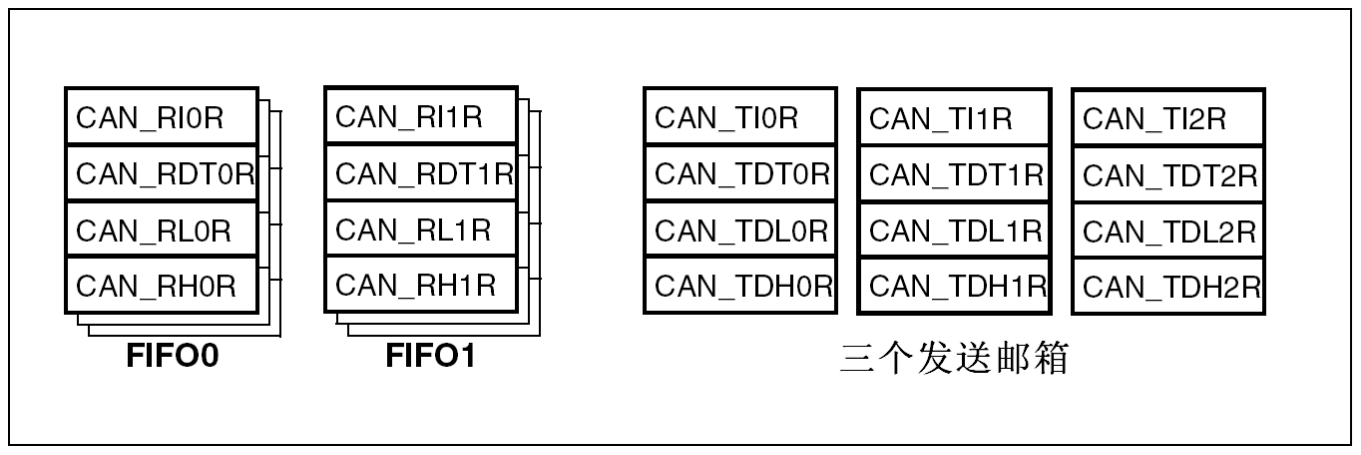
- 3个发送邮箱
- 发送报文的优先级特性可软件配置
- 记录发送SOF时刻的时间戳
接收
- 3级深度的2个接收FIFO
- 可变的过滤器组:
- 在互联型产品中,CAN1和CAN2分享28个过滤器组
- 其它STM32F103xx系列产品中有14个过滤器组
- 标识符列表
- FIFO溢出处理方式可配置
- 记录接收SOF时刻的时间戳
时间触发通信模式
- 禁止自动重传模式
- 16位自由运行定时器
- 可在最后2个数据字节发送时间戳
管理
- 中断可屏蔽
- 邮箱占用单独1块地址空间,便于提高软件效率
双CAN
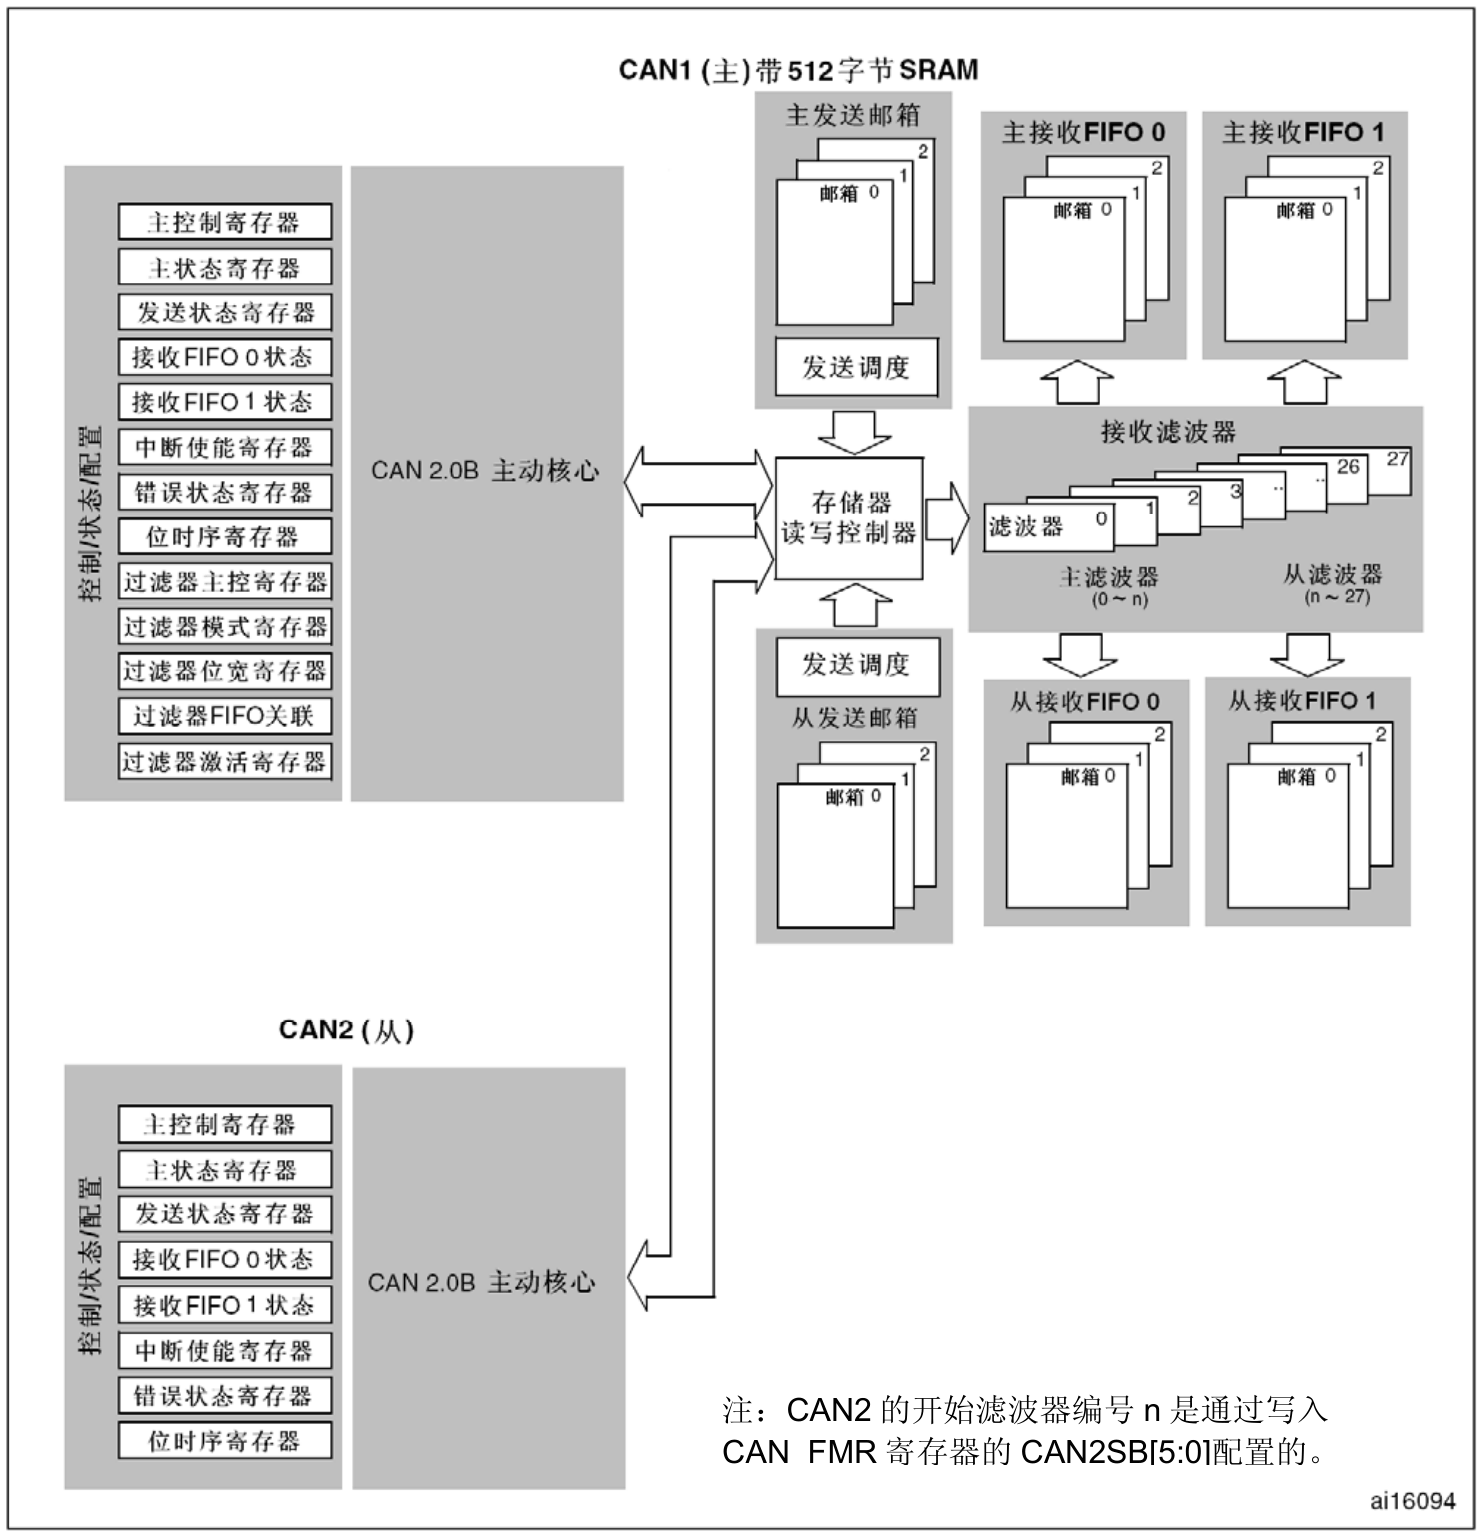
- CAN1:是主bxCAN,它负责管理在从bxCAN和512字节的SRAM存储器之间的通信
- CAN2:是从bxCAN,它不能直接访问SRAM存储器
- 这2个bxCAN模块共享512字节的SRAM存储器(见图195)
注:
在中容量和大容量产品中,USB和CAN共用一个专用的512字节的SRAM存储器用于数据的发送和接收,因此不同同时使用USB和CAN(共享的SRAM被USB和CAN模块互斥地访问)。USB和CAN可以同时用于一个应用中但不能在同一个时间使用。
22.3bxCAN总体描述
在当今的CAN应用中,CAN网络的节点在不断增加,并且多个CAN常常通过网关连接起来,因此整个CAN网中的报文数量(每个节点都需要处理)急剧增加。除了应用层报文外,网络管理和诊断报文也被引入。
此外,应用层任务需要更多CPU时间,因此报文接收所需的实时响应程度需要减轻。
- 接收FIFO的方案允许,CPU花很长时间处理应用层任务而不会丢失报文。
构筑在底层CAN驱动程序上的高层协议软件,要求跟CAN控制器之间有高效的接口。
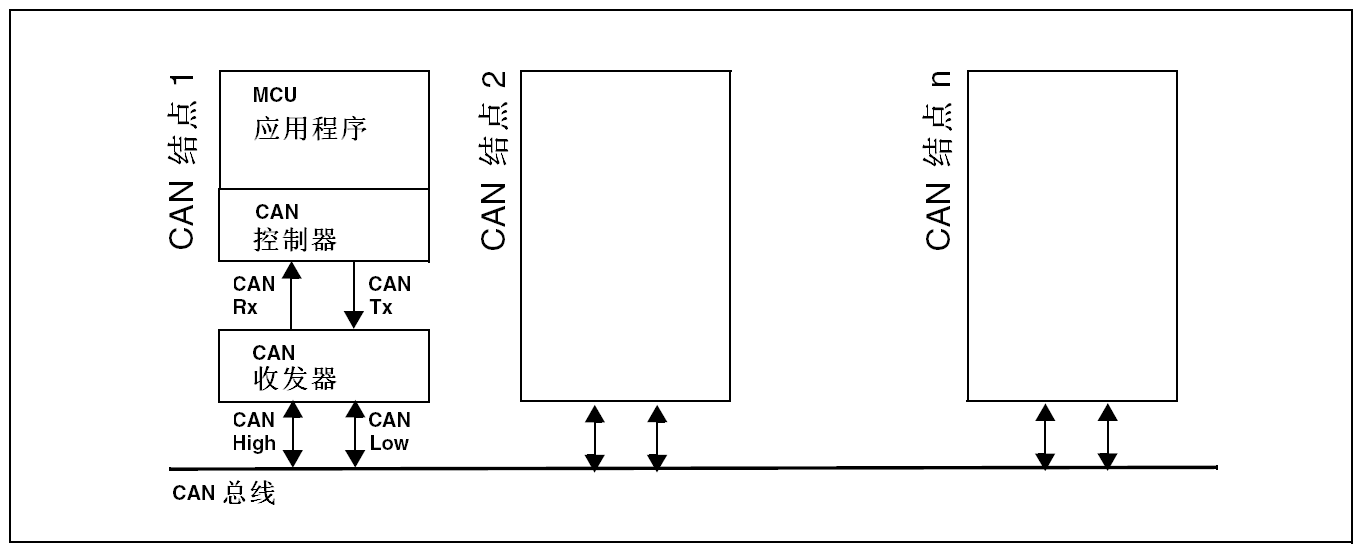
图194CAN网拓扑结构
22.3.1CAN 2.0B主动内核
bxCAN模块可以完全自动地接收和发送CAN报文;且完全支持标准标识符(11位)和扩展标识符(29位)。
22.3.2控制、状态和配置寄存器
应用程序通过这些寄存器,可以:
- 配置CAN参数,如波特率
- 请求发送报文
- 处理报文接收
- 管理中断
- 获取诊断信息
22.3.3发送邮箱
共有3个发送邮箱供软件来发送报文。发送调度器根据优先级决定哪个邮箱的报文先被发送。
22.3.4接收过滤器
在互联型产品中,bxCAN提供28个位宽可变/可配置的标识符过滤器组,软件通过对它们编程,从而在引脚收到的报文中选择它需要的报文,而把其它报文丢弃掉。在其它STM32F103xx系列产品中有14个位宽可变/可配置的标识符过滤器组。
接收FIFO
共有2个接收FIFO,每个FIFO都可以存放3个完整的报文。它们完全由硬件来管理。
图195双CAN框图(互联型产品)
22.4bxCAN工作模式
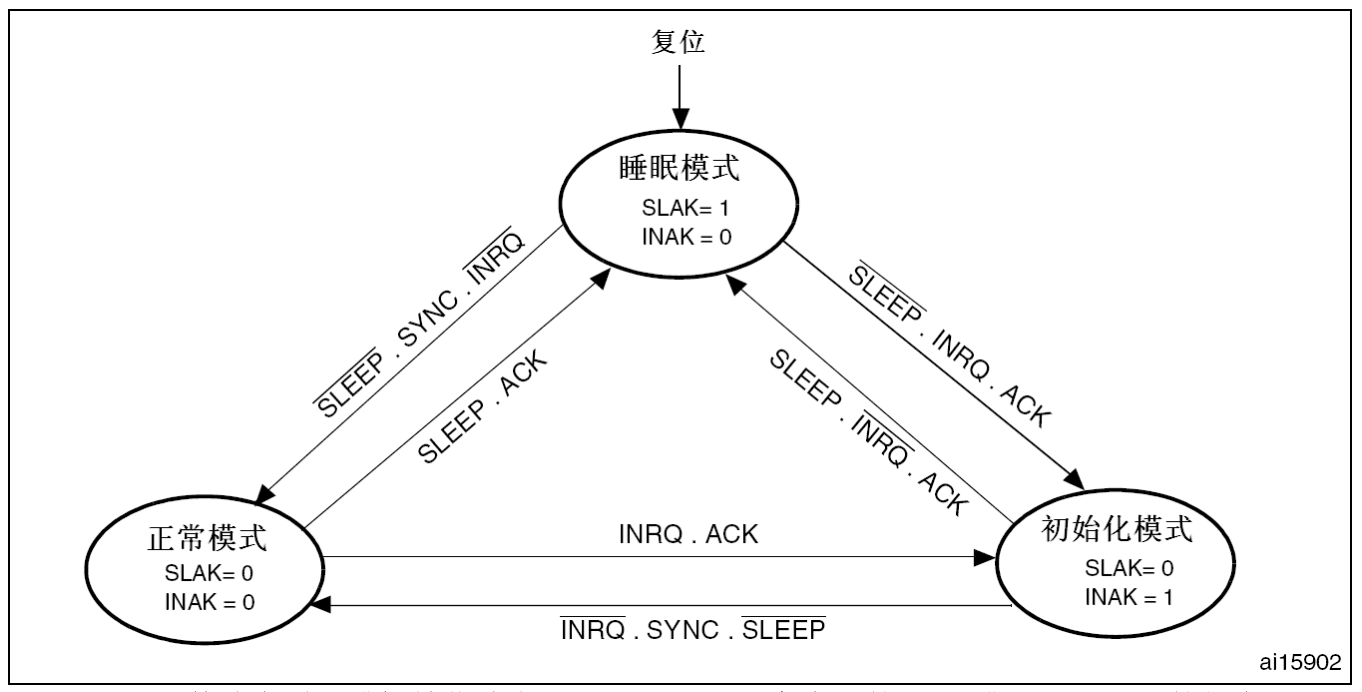
bxCAN有3个主要的工作模式:初始化、正常和睡眠模式。在硬件复位后,bxCAN工作在睡眠模式以节省电能,同时CANTX引脚的内部上拉电阻被激活。软件通过对CAN_MCR寄存器的INRQ或SLEEP位置’1’,可以请求bxCAN进入初始化或睡眠模式。一旦进入了初始化或睡眠模式,bxCAN就对CAN_MSR寄存器的INAK或SLAK位置’1’来进行确认,同时内部上拉电阻被禁用。当INAK和SLAK位都为’0’时,bxCAN就处于正常模式。在进入正常模式前,bxCAN必须跟CAN总线取得同步;为取得同步,bxCAN要等待CAN总线达到空闲状态,即在CANRX引脚上监测到11个连续的隐性位。
22.4.1初始化模式
软件初始化应该在硬件处于初始化模式时进行。设置CAN_MCR寄存器的INRQ位为’1’,请求bxCAN进入初始化模式,然后等待硬件对CAN_MSR寄存器的INAK位置’1’来进行确认。
清除CAN_MCR寄存器的INRQ位为’0’,请求bxCAN退出初始化模式,当硬件对CAN_MSR寄存器的INAK位清’0’就确认了初始化模式的退出。
当bxCAN处于初始化模式时,禁止报文的接收和发送,并且CANTX引脚输出隐性位(高电平)。
初始化模式的进入,不会改变配置寄存器。
软件对bxCAN的初始化,至少包括位时间特性(CAN_BTR)和控制(CAN_MCR)这2个寄存器。
在对bxCAN的过滤器组(模式、位宽、FIFO关联、激活和过滤器值)进行初始化前,软件要对CAN_FMR寄存器的FINIT位设置’1’。对过滤器的初始化可以在非初始化模式下进行。
注:
当FINIT=1时,报文的接收被禁止。 可以先对过滤器激活位清’0’(在CAN_FA1R中),然后修改相应过滤器的值。 如果过滤器组没有使用,那么就应该让它处于非激活状态(保持其FACT位为清’0’状态)。
22.4.2正常模式
在初始化完成后,软件应该让硬件进入正常模式,以便正常接收和发送报文。软件可以通过对CAN_MCR寄存器的INRQ位清’0’,来请求从初始化模式进入正常模式,然后要等待硬件对CAN_MSR寄存器的INAK位置’1’的确认。在跟CAN总线取得同步,即在CANRX引脚上监测到11个连续的隐性位(等效于总线空闲)后,bxCAN才能正常接收和发送报文。
不需要在初始化模式下进行过滤器初值的设置,但必须在它处在非激活状态下完成(相应的FACT位为0)。而过滤器的位宽和模式的设置,则必须在初始化模式中进入正常模式前完成。
22.4.3睡眠模式(低功耗)
bxCAN可工作在低功耗的睡眠模式。软件通过对CAN_MCR寄存器的SLEEP位置’1’,来请求进入这一模式。在该模式下,bxCAN的时钟停止了,但软件仍然可以访问邮箱寄存器。
当bxCAN处于睡眠模式,软件必须对CAN_MCR寄存器的INRQ位置’1’并且同时对SLEEP位清’0’,才能进入初始化模式。
有2种方式可以唤醒(退出睡眠模式)bxCAN:通过软件对SLEEP位清’1’,或硬件检测到CAN总线的活动。
如果CAN_MCR寄存器的AWUM位为’1’,一旦检测到CAN总线的活动,硬件就自动对SLEEP位清’0’来唤醒bxCAN。如果CAN_MCR寄存器的AWUM位为’0’,软件必须在唤醒中断里对SLEEP位清’0’才能退出睡眠状态。
注: 如果唤醒中断被允许(CAN_IER寄存器的WKUIE位为’1’),那么一旦检测到CAN总线活动就会产生唤醒中断,而不管硬件是否会自动唤醒bxCAN。
在对SLEEP位清’0’后,睡眠模式的退出必须与CAN总线同步,请参考图196:bxCAN工作模式 。当硬件对SLAK位清’0’时,就确认了睡眠模式的退出。
图196bxCAN工作模式
注:
1 ACK = 硬件响应睡眠或初始化请求,而对CAN_MSR寄存器的INAK或SLAK位置1的状态 2 SYNC = bxCAN等待CAN总线变为空闲的状态,即在CANRX引脚上检测到连续的11个隐性位
22.5测试模式
通过对CAN_BTR寄存器的SILM和/或LBKM位置’1’,来选择一种测试模式。只能在初始化模式下,修改这2位。在选择了一种测试模式后,软件需要对CAN_MCR寄存器的INRQ位清’0’,来真正进入测试模式。
22.5.1静默模式
通过对CAN_BTR寄存器的SILM位置’1’,来选择静默模式。
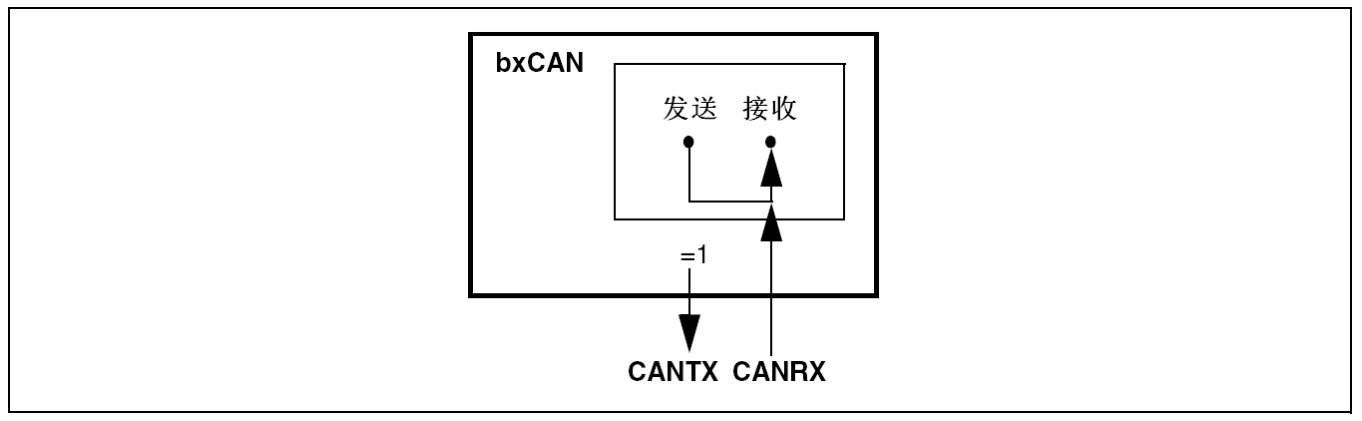
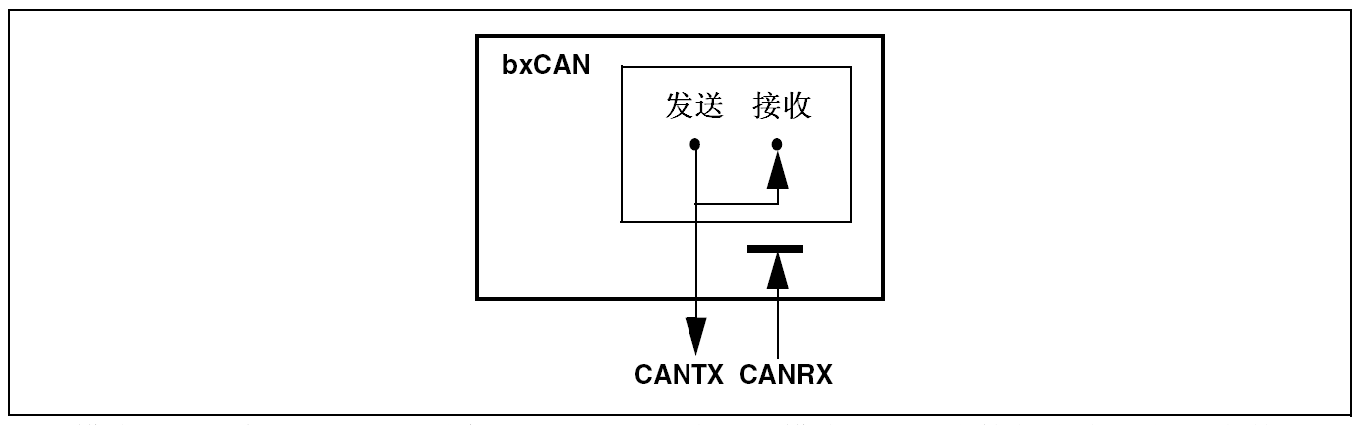
在静默模式下,bxCAN可以正常地接收数据帧和远程帧,但只能发出隐性位,而不能真正发送报文。如果bxCAN需要发出显性位(确认位、过载标志、主动错误标志),那么这样的显性位在内部被接回来从而可以被CAN内核检测到,同时CAN总线不会受到影响而仍然维持在隐性位状态。因此,静默模式通常用于分析CAN总线的活动,而不会对总线造成影响-显性位(确认位、错误帧)不会真正发送到总线上。
图197bxCAN工作在静默模式
22.5.2环回模式
通过对CAN_BTR寄存器的LBKM位置’1’,来选择环回模式。在环回模式下,bxCAN把发送的报文当作接收的报文并保存(如果可以通过接收过滤)在接收邮箱里。
图198bxCAN工作在环回模式
环回模式可用于自测试。为了避免外部的影响,在环回模式下CAN内核忽略确认错误(在数据/远程帧的确认位时刻,不检测是否有显性位)。在环回模式下,bxCAN在内部把Tx输出回馈到Rx输入上,而完全忽略CANRX引脚的实际状态。发送的报文可以在CANTX引脚上检测到。
22.5.3环回静默模式
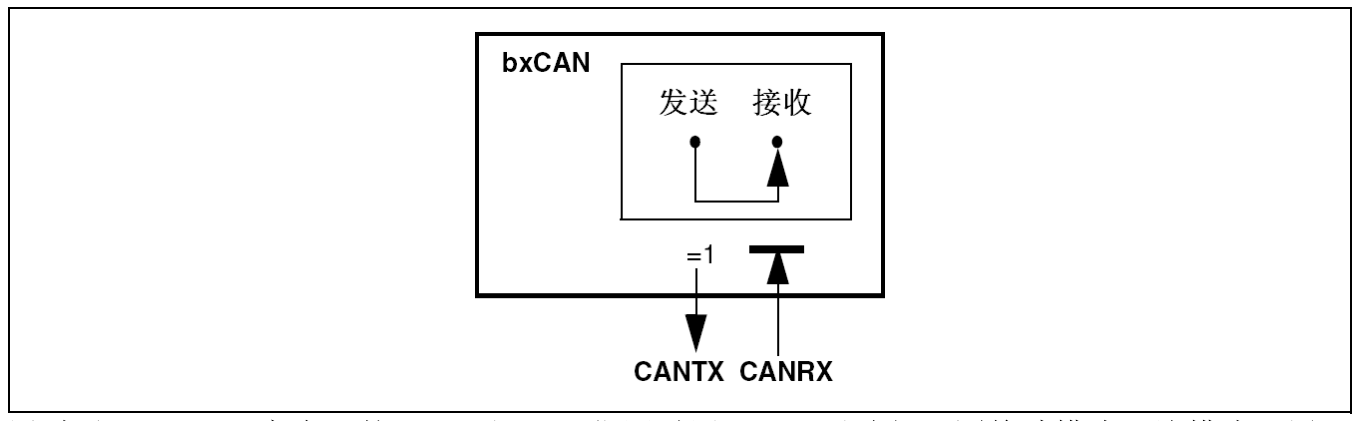
图199bxCAN工作在环回静默模式
通过对CAN_BTR寄存器的LBKM和SILM位同时置’1’,可以选择环回静默模式。该模式可用于“热自测试”,即可以像环回模式那样测试bxCAN,但却不会影响CANTX和CANRX所连接的整个CAN系统。在环回静默模式下,CANRX引脚与CAN总线断开,同时CANTX引脚被驱动到隐性位状态。
22.6STM32F10xxx处于调试模式时
当微控制器处于调试模式时,Cortex-M3核心处于暂停状态,依据下述配置位的状态,bxCAN可以继续正常工作或停止工作:
- 调试(DBG)模块中CAN1的DBG_CAN1_STOP位或CAN2的DBG_CAN2_STOP位。详见第
29.16.2节:支持定时器、看门狗、bxCAN和I2C的调试。
- CAN_MCR中的DBF位。详见第22.9.2节:CAN控制和状态寄存器。
22.7bxCAN功能描述
22.7.1发送处理
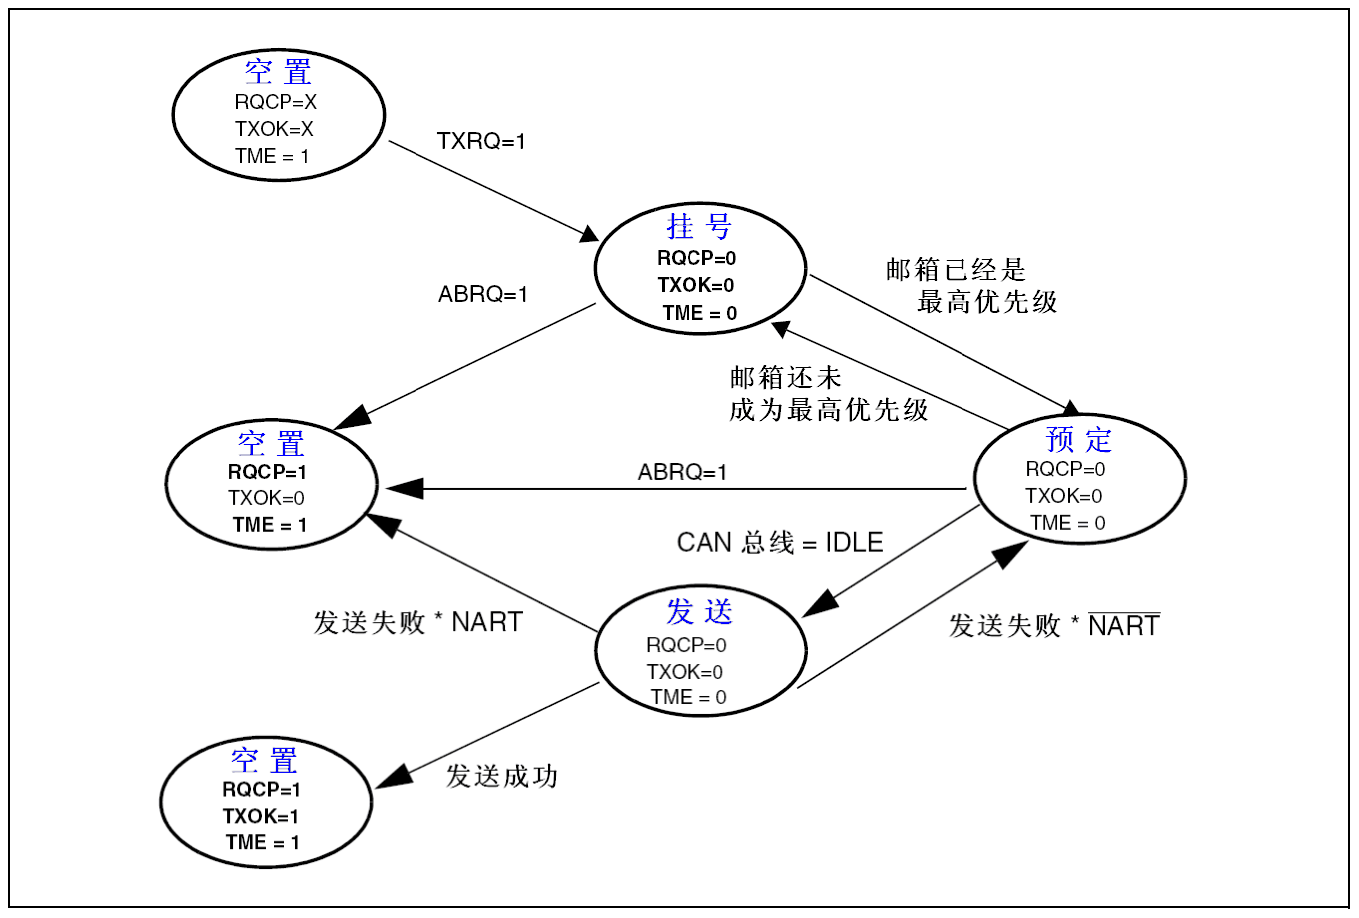
发送报文的流程为:应用程序选择1个空置的发送邮箱;设置标识符,数据长度和待发送数据;然后对CAN_TIxR寄存器的TXRQ位置’1’,来请求发送。TXRQ位置’1’后,邮箱就不再是空邮箱;而一旦邮箱不再为空置,软件对邮箱寄存器就不再有写的权限。TXRQ位置1后,邮箱马上进入挂号状态,并等待成为最高优先级的邮箱,参见发送优先级。一旦邮箱成为最高优先级的邮箱,其状态就变为预定发送状态。一旦CAN总线进入空闲状态,预定发送邮箱中的报文就马上被发送(进入发送状态)。一旦邮箱中的报文被成功发送后,它马上变为空置邮箱;硬件相应地对CAN_TSR寄存器的RQCP和TXOK位置1,来表明一次成功发送。
如果发送失败,由于仲裁引起的就对CAN_TSR寄存器的ALST位置’1’,由于发送错误引起的就对TERR位置’1’。
发送优先级
由标识符决定 当有超过1个发送邮箱在挂号时,发送顺序由邮箱中报文的标识符决定。根据CAN协议,标识符数值最低的报文具有最高的优先级。如果标识符的值相等,那么邮箱号小的报文先被发送。
由发送请求次序决定 通过对CAN_MCR寄存器的TXFP位置’1’,可以把发送邮箱配置为发送FIFO。在该模式下,发送的优先级由发送请求次序决定。
该模式对分段发送很有用。
中止
通过对CAN_TSR寄存器的ABRQ位置’1’,可以中止发送请求。邮箱如果处于挂号或预定状态,发送请求马上就被中止了。如果邮箱处于发送状态,那么中止请求可能导致2种结果。如果邮箱中的报文被成功发送,那么邮箱变为空置邮箱,并且CAN_TSR寄存器的TXOK位被硬件置’1’。如果邮箱中的报文发送失败了,那么邮箱变为预定状态,然后发送请求被中止,邮箱变为空置邮箱且TXOK位被硬件清’0’。因此如果邮箱处于发送状态,那么在发送操作结束后,邮箱都会变为空置邮箱。
禁止自动重传模式
该模式主要用于满足CAN标准中,时间触发通信选项的需求。通过对CAN_MCR寄存器的NART位置’1’,来让硬件工作在该模式。
在该模式下,发送操作只会执行一次。如果发送操作失败了,不管是由于仲裁丢失或出错,硬件都不会再自动发送该报文。
在一次发送操作结束后,硬件认为发送请求已经完成,从而对CAN_TSR寄存器的RQCP位置’1’,同时发送的结果反映在TXOK、ALST和TERR位上。
图200发送邮箱状态
22.7.2时间触发通信模式
在该模式下,CAN硬件的内部定时器被激活,并且被用于产生(发送与接收邮箱的)时间戳,分别存储在CAN_RDTxR/CAN_TDTxR寄存器中。内部定时器在每个CAN位时间(见22.7.7节)累加。内部定时器在接收和发送的帧起始位的采样点位置被采样,并生成时间戳。
22.7.3接收管理
接收到的报文,被存储在3级邮箱深度的FIFO中。FIFO完全由硬件来管理,从而节省了CPU的处理负荷,简化了软件并保证了数据的一致性。应用程序只能通过读取FIFO输出邮箱,来读取FIFO中最先收到的报文。
有效报文
根据CAN协议,当报文被正确接收(直到EOF域的最后一位都没有错误),且通过了标识符过滤,那么该报文被认为是有效报文。请参考22.7.4 节:标识符过滤。
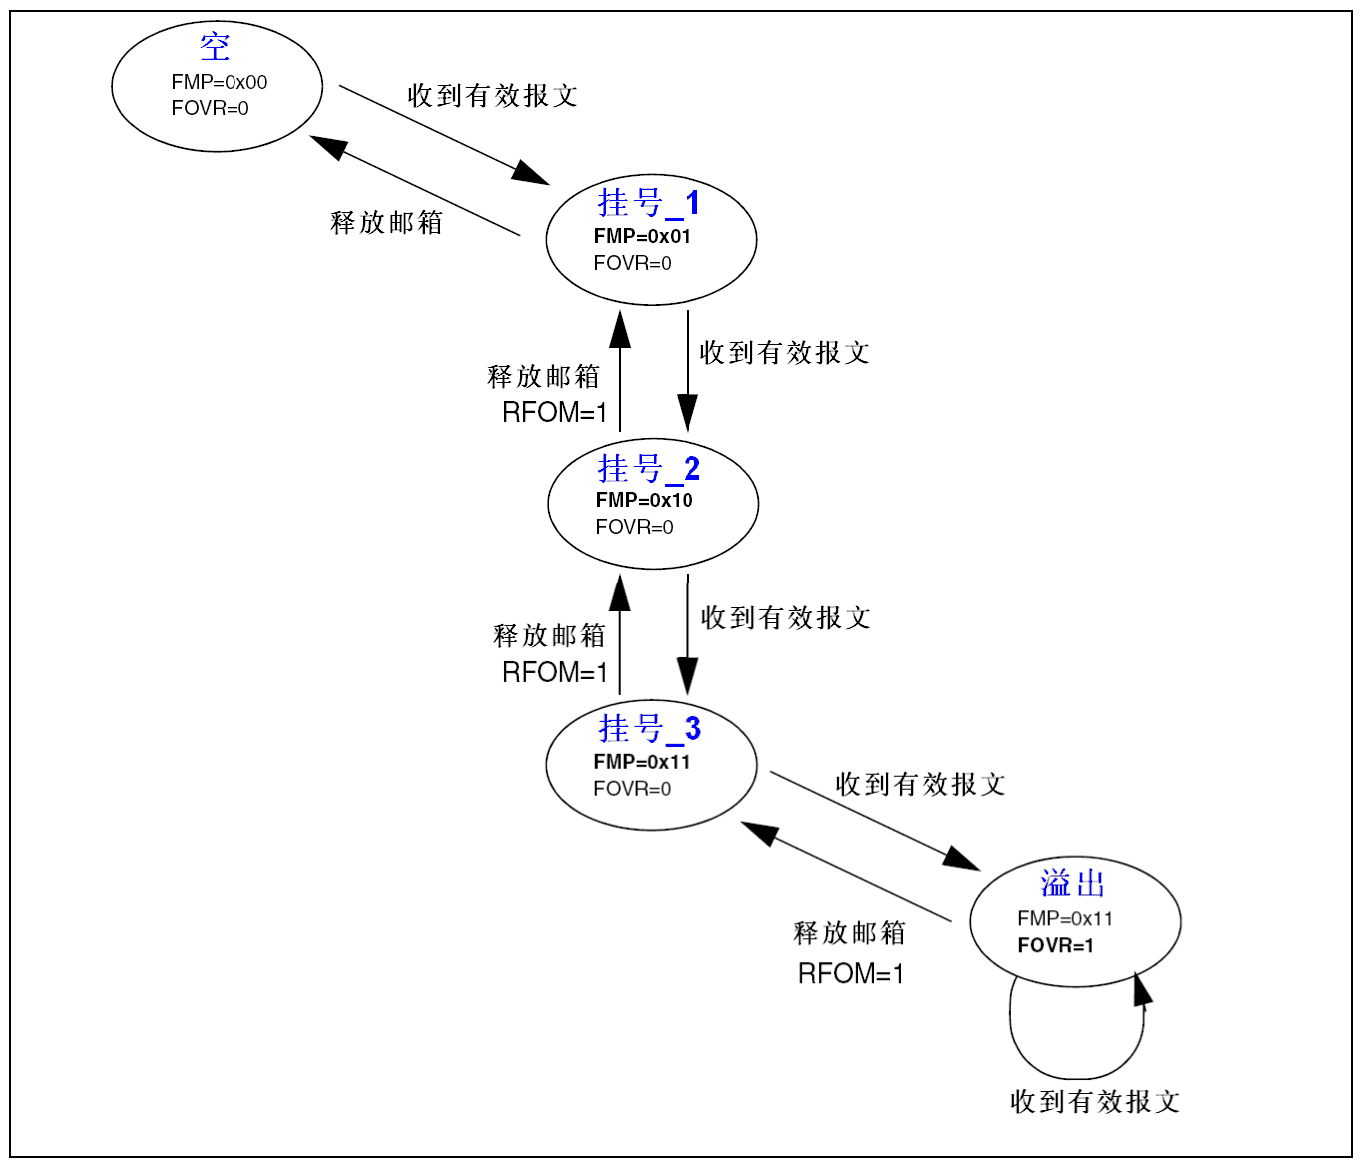
图201接收FIFO状态
FIFO管理
FIFO从空状态开始,在接收到第一个有效的报文后,FIFO状态变为挂号_1(pending_1),硬件相应地把CAN_RFR寄存器的FMP[1:0]设置为’01’(二进制01b)。软件可以读取FIFO输出邮箱来读出邮箱中的报文,然后通过对CAN_RFR寄存器的RFOM位设置’1’来释放邮箱,这样FIFO又变为空状态了。如果在释放邮箱的同时,又收到了一个有效的报文,那么FIFO仍然保留在挂号_1状态,软件可以读取FIFO输出邮箱来读出新收到的报文。
如果应用程序不释放邮箱,在接收到下一个有效的报文后,FIFO状态变为挂号_2(pending_2),硬件相应地把FMP[1:0]设置为’10’(二进制10b)。重复上面的过程,第三个有效的报文把FIFO变 为挂号_3状态(FMP[1:0]=11b)。此时,软件必须对RFOM位设置1来释放邮箱,以便FIFO可以有空间来存放下一个有效的报文;否则,下一个有效的报文到来时就会导致一个报文的丢失。
参见22.7.5节:报文存储
溢出
当FIFO处于挂号_3状态(即FIFO的3个邮箱都是满的),下一个有效的报文就会导致溢出,并且一个报文会丢失。此时,硬件对CAN_RFR寄存器的FOVR位进行置’1’来表明溢出情况。至于哪个报文会被丢弃,取决于对FIFO的设置:
- 如果禁用了FIFO锁定功能(CAN_MCR寄存器的RFLM位被清’0’),那么FIFO中最后收到的报文就被新报文所覆盖。这样,最新收到的报文不会被丢弃掉。
- 如果启用了FIFO锁定功能(CAN_MCR寄存器的RFLM位被置’1’),那么新收到的报文就被丢弃,软件可以读到FIFO中最早收到的3个报文。
接收相关的中断
一旦往FIFO存入一个报文,硬件就会更新FMP[1:0]位,并且如果CAN_IER寄存器的FMPIE位为’1’,那么就会产生一个中断请求。
当FIFO变满时(即第3个报文被存入),CAN_RFR寄存器的FULL位就被置’1’,并且如果CAN_IER寄存器的FFIE位为’1’,那么就会产生一个满中断请求。
在溢出的情况下,FOVR位被置’1’,并且如果CAN_IER寄存器的FOVIE位为’1’,那么就会产生一个溢出中断请求。
22.7.4标识符过滤
在CAN协议里,报文的标识符不代表节点的地址,而是跟报文的内容相关的。因此,发送者乙广播的形式把报文发送给所有的接收者。节点在接收报文时-根据标识符的值-决定软件是否需要该报文;如果需要,就拷贝到SRAM里;如果不需要,报文就被丢弃且无需软件的干预。
为满足这一需求,在互联型产品中,bxCAN控制器为应用程序提供了28个位宽可变的、可配置的过滤器组(27~0);在其它产品中,bxCAN控制器为应用程序提供了14个位宽可变的、可配置的过滤器组(13~0),以便只接收那些软件需要的报文。硬件过滤的做法节省了CPU开销,否则就必须由软件过滤从而占用一定的CPU开销。每个过滤器组x由2个32位寄存器,CAN_FxR0和CAN_FxR1组成。
可变的位宽
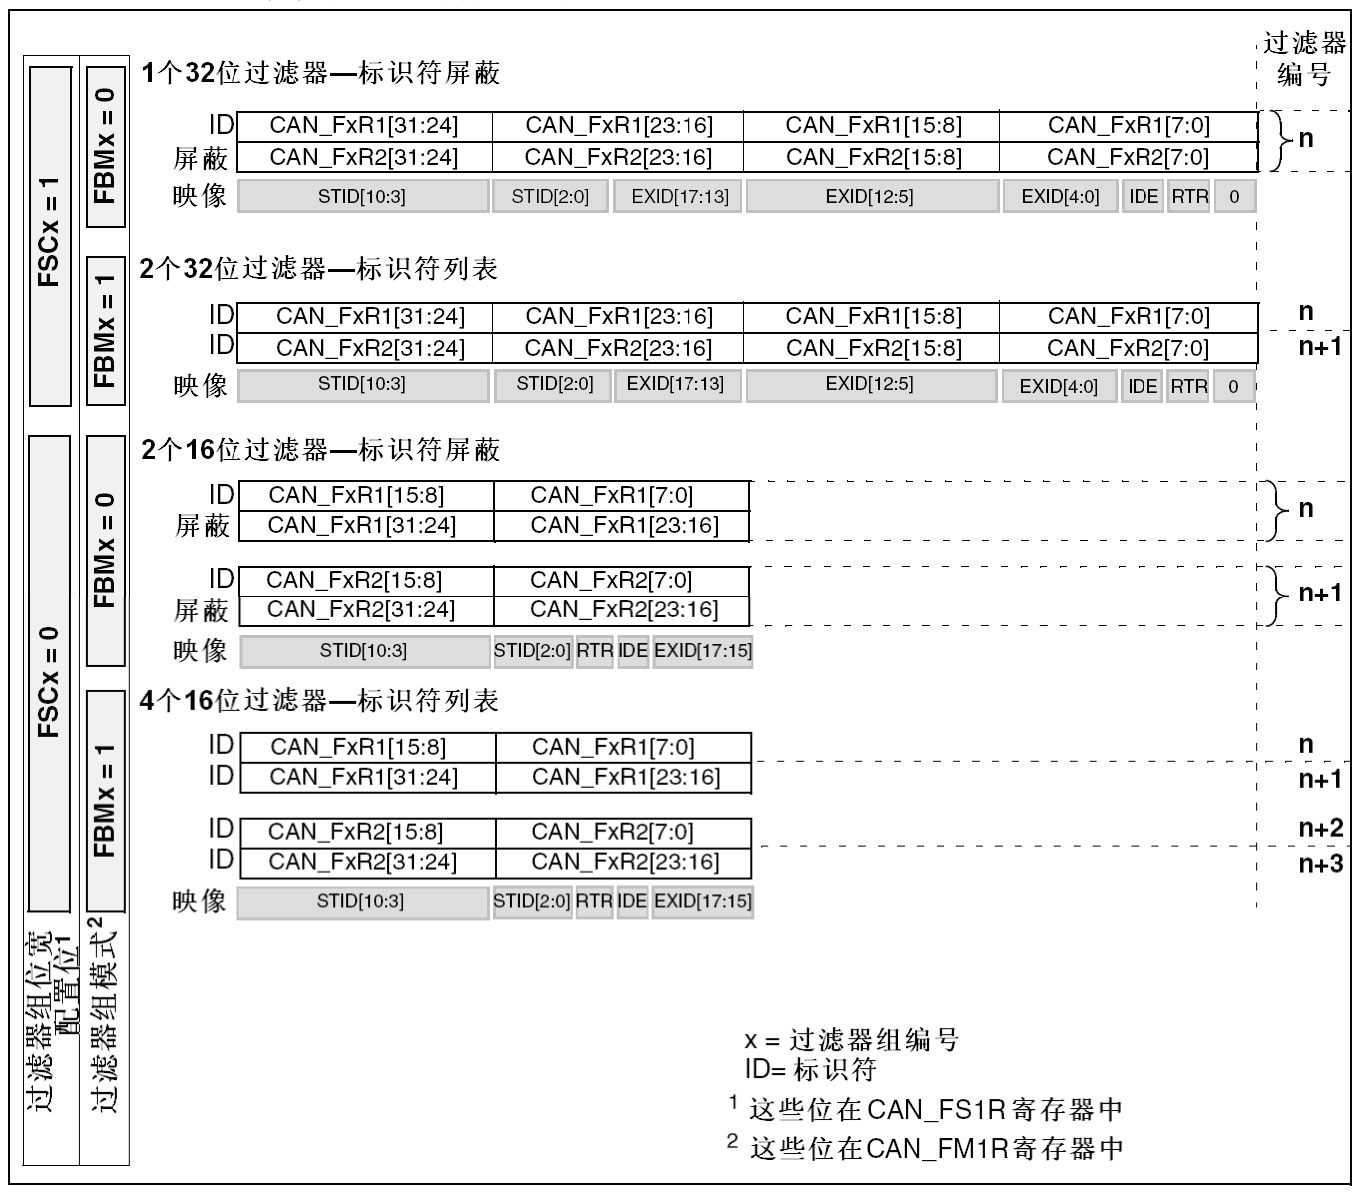
每个过滤器组的位宽都可以独立配置,以满足应用程序的不同需求。根据位宽的不同,每个过滤器组可提供:
- 1个32位过滤器,包括:STDID[10:0]、EXTID[17:0]、IDE和RTR位
- 2个16位过滤器,包括:STDID[10:0]、IDE、RTR和EXTID[17:15]位
可参见图202。
此外过滤器可配置为,屏蔽位模式和标识符列表模式。
屏蔽位模式
在屏蔽位模式下,标识符寄存器和屏蔽寄存器一起,指定报文标识符的任何一位,应该按照“必须匹配”或“不用关心”处理。
标识符列表模式
在标识符列表模式下,屏蔽寄存器也被当作标识符寄存器用。因此,不是采用一个标识符加一个屏蔽位的方式,而是使用2个标识符寄存器。接收报文标识符的每一位都必须跟过滤器标识符相同。
过滤器组位宽和模式的设置
过滤器组可以通过相应的CAN_FMR寄存器配置。在配置一个过滤器组前,必须通过清除CAN_FAR寄存器的FACT位,把它设置为禁用状态。通过设置CAN_FS1R的相应FSCx位,可 以配置一个过滤器组的位宽,请参见标识符寄存器的标识符列表模式或屏蔽位模式。图202。通过CAN_FMR的FBMx位,可以配置对应的屏蔽/
为了过滤出一组标识符,应该设置过滤器组工作在屏蔽位模式。
为了过滤出一个标识符,应该设置过滤器组工作在标识符列表模式。
应用程序不用的过滤器组,应该保持在禁用状态。
过滤器组中的每个过滤器,都被编号为(叫做过滤器号)从0开始,到某个最大数值-取决于过滤器组的模式和位宽的设置。
关于过滤器配置,参见下图。
图202过滤器组位宽设置-寄存器组织
过滤器匹配序号
一旦收到的报文被存入FIFO,就可被应用程序访问。通常情况下,报文中的数据被拷贝到SRAM中;为了把数据拷贝到合适的位置,应用程序需要根据报文的标识符来辨别不同的数据。bxCAN提供了过滤器匹配序号,以简化这一辨别过程。
根据过滤器优先级规则,过滤器匹配序号和报文一起,被存入邮箱中。因此每个收到的报文,都有与它相关联的过滤器匹配序号。
过滤器匹配序号可以通过下面两种方式来使用:
- 把过滤器匹配序号跟一系列所期望的值进行比较
- 把过滤器匹配序号当作一个索引来访问目标地址
对于标识符列表模式下的过滤器(非屏蔽方式的过滤器),软件不需要直接跟标识符进行比较。
对于屏蔽位模式下的过滤器,软件只须对需要的那些屏蔽位(必须匹配的位)进行比较即可。
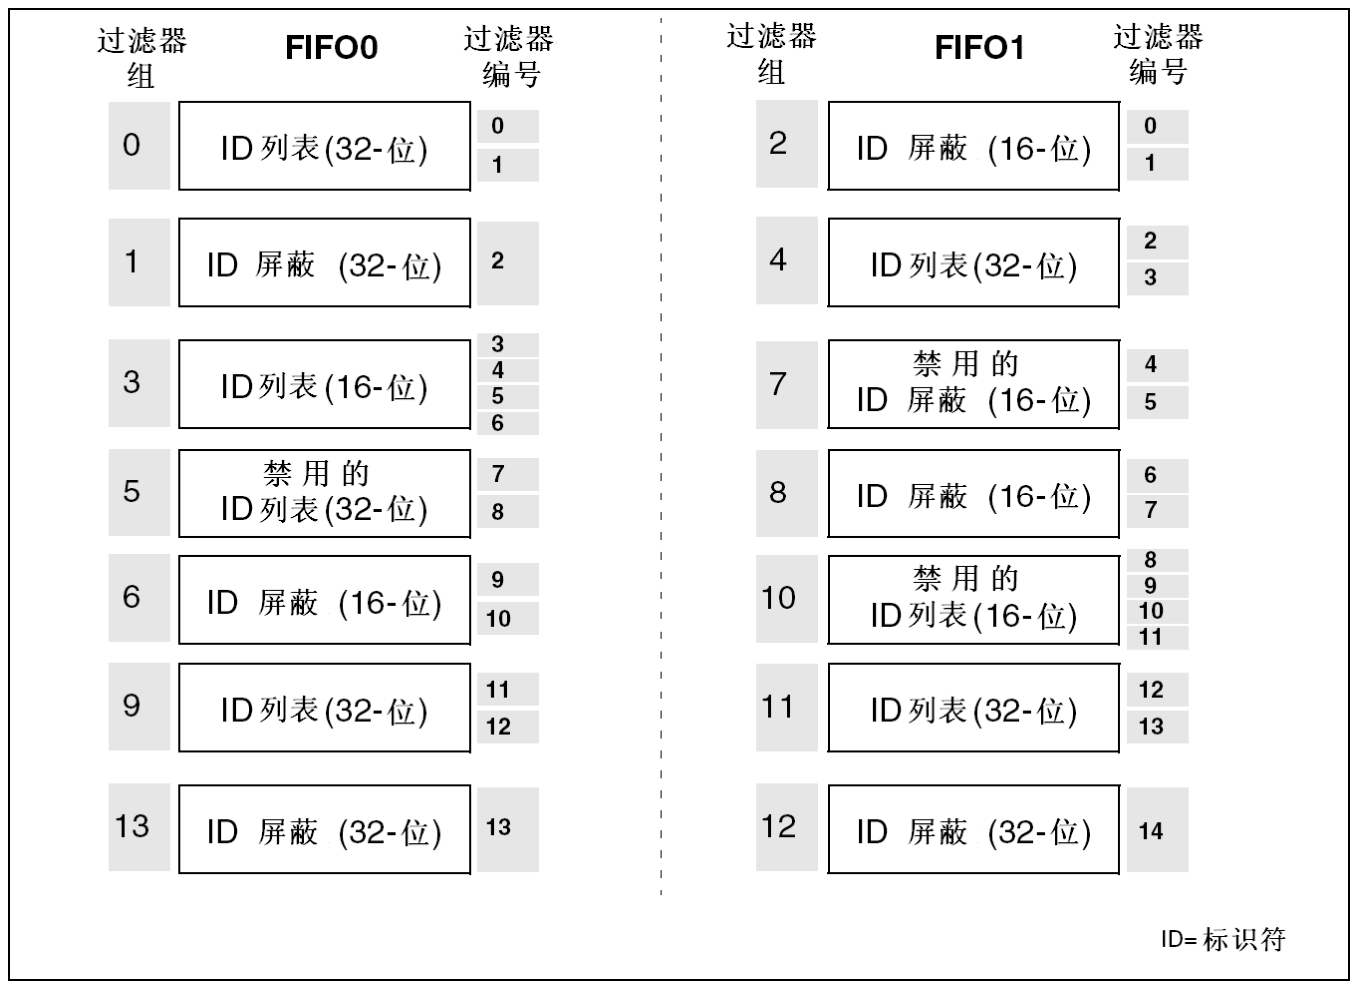
在给过滤器编号时,并不考虑过滤器组是否为激活状态。另外,每个FIFO各自对其关联的过滤器进行编号。请参考下图的例子。
图203过滤器编号的例子
过滤器优先级规则
根据过滤器的不同配置,有可能一个报文标识符能通过多个过滤器的过滤;在这种情况下,存放在接收邮箱中的过滤器匹配序号,根据下列优先级规则来确定:
- 位宽为32位的过滤器,优先级高于位宽为16位的过滤器
- 对于位宽相同的过滤器,标识符列表模式的优先级高于屏蔽位模式
- 位宽和模式都相同的过滤器,优先级由过滤器号决定,过滤器号小的优先级高
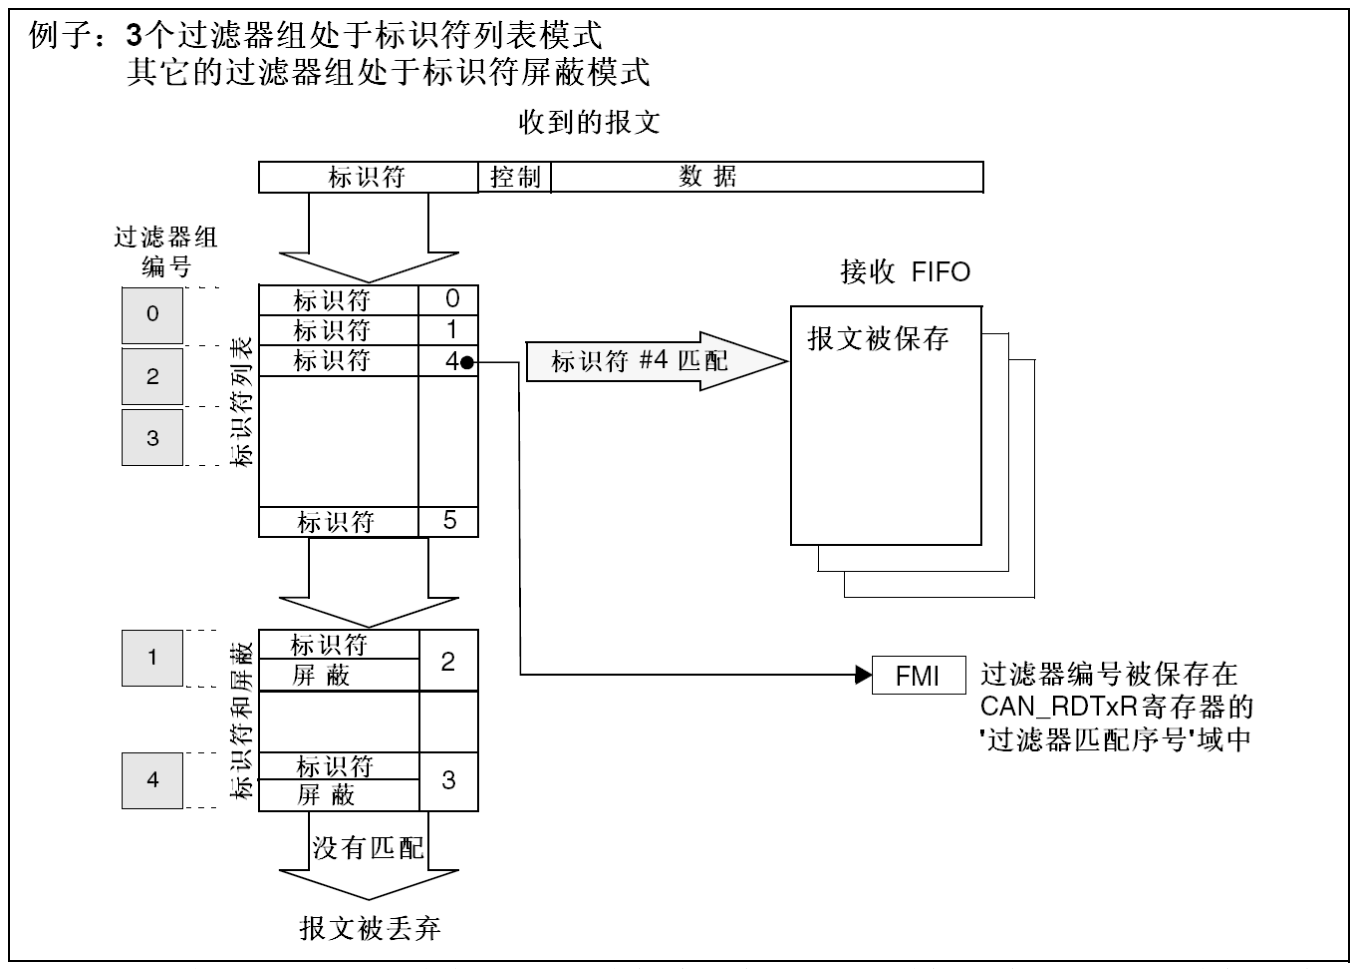
图204过滤器机制的例子
上面的例子说明了bxCAN的过滤器规则:在接收一个报文时,其标识符首先与配置在标识符列表模式下的过滤器相比较;如果匹配上,报文就被存放到相关联的FIFO中,并且所匹配的过滤器的序号被存入过滤器匹配序号中。如同例子中所显示,报文标识符跟#4标识符匹配,因此报文内容和FMI4被存入FIFO。
如果没有匹配,报文标识符接着与配置在屏蔽位模式下的过滤器进行比较。
如果报文标识符没有跟过滤器中的任何标识符相匹配,那么硬件就丢弃该报文,且不会对软件有任何打扰。
22.7.5报文存储
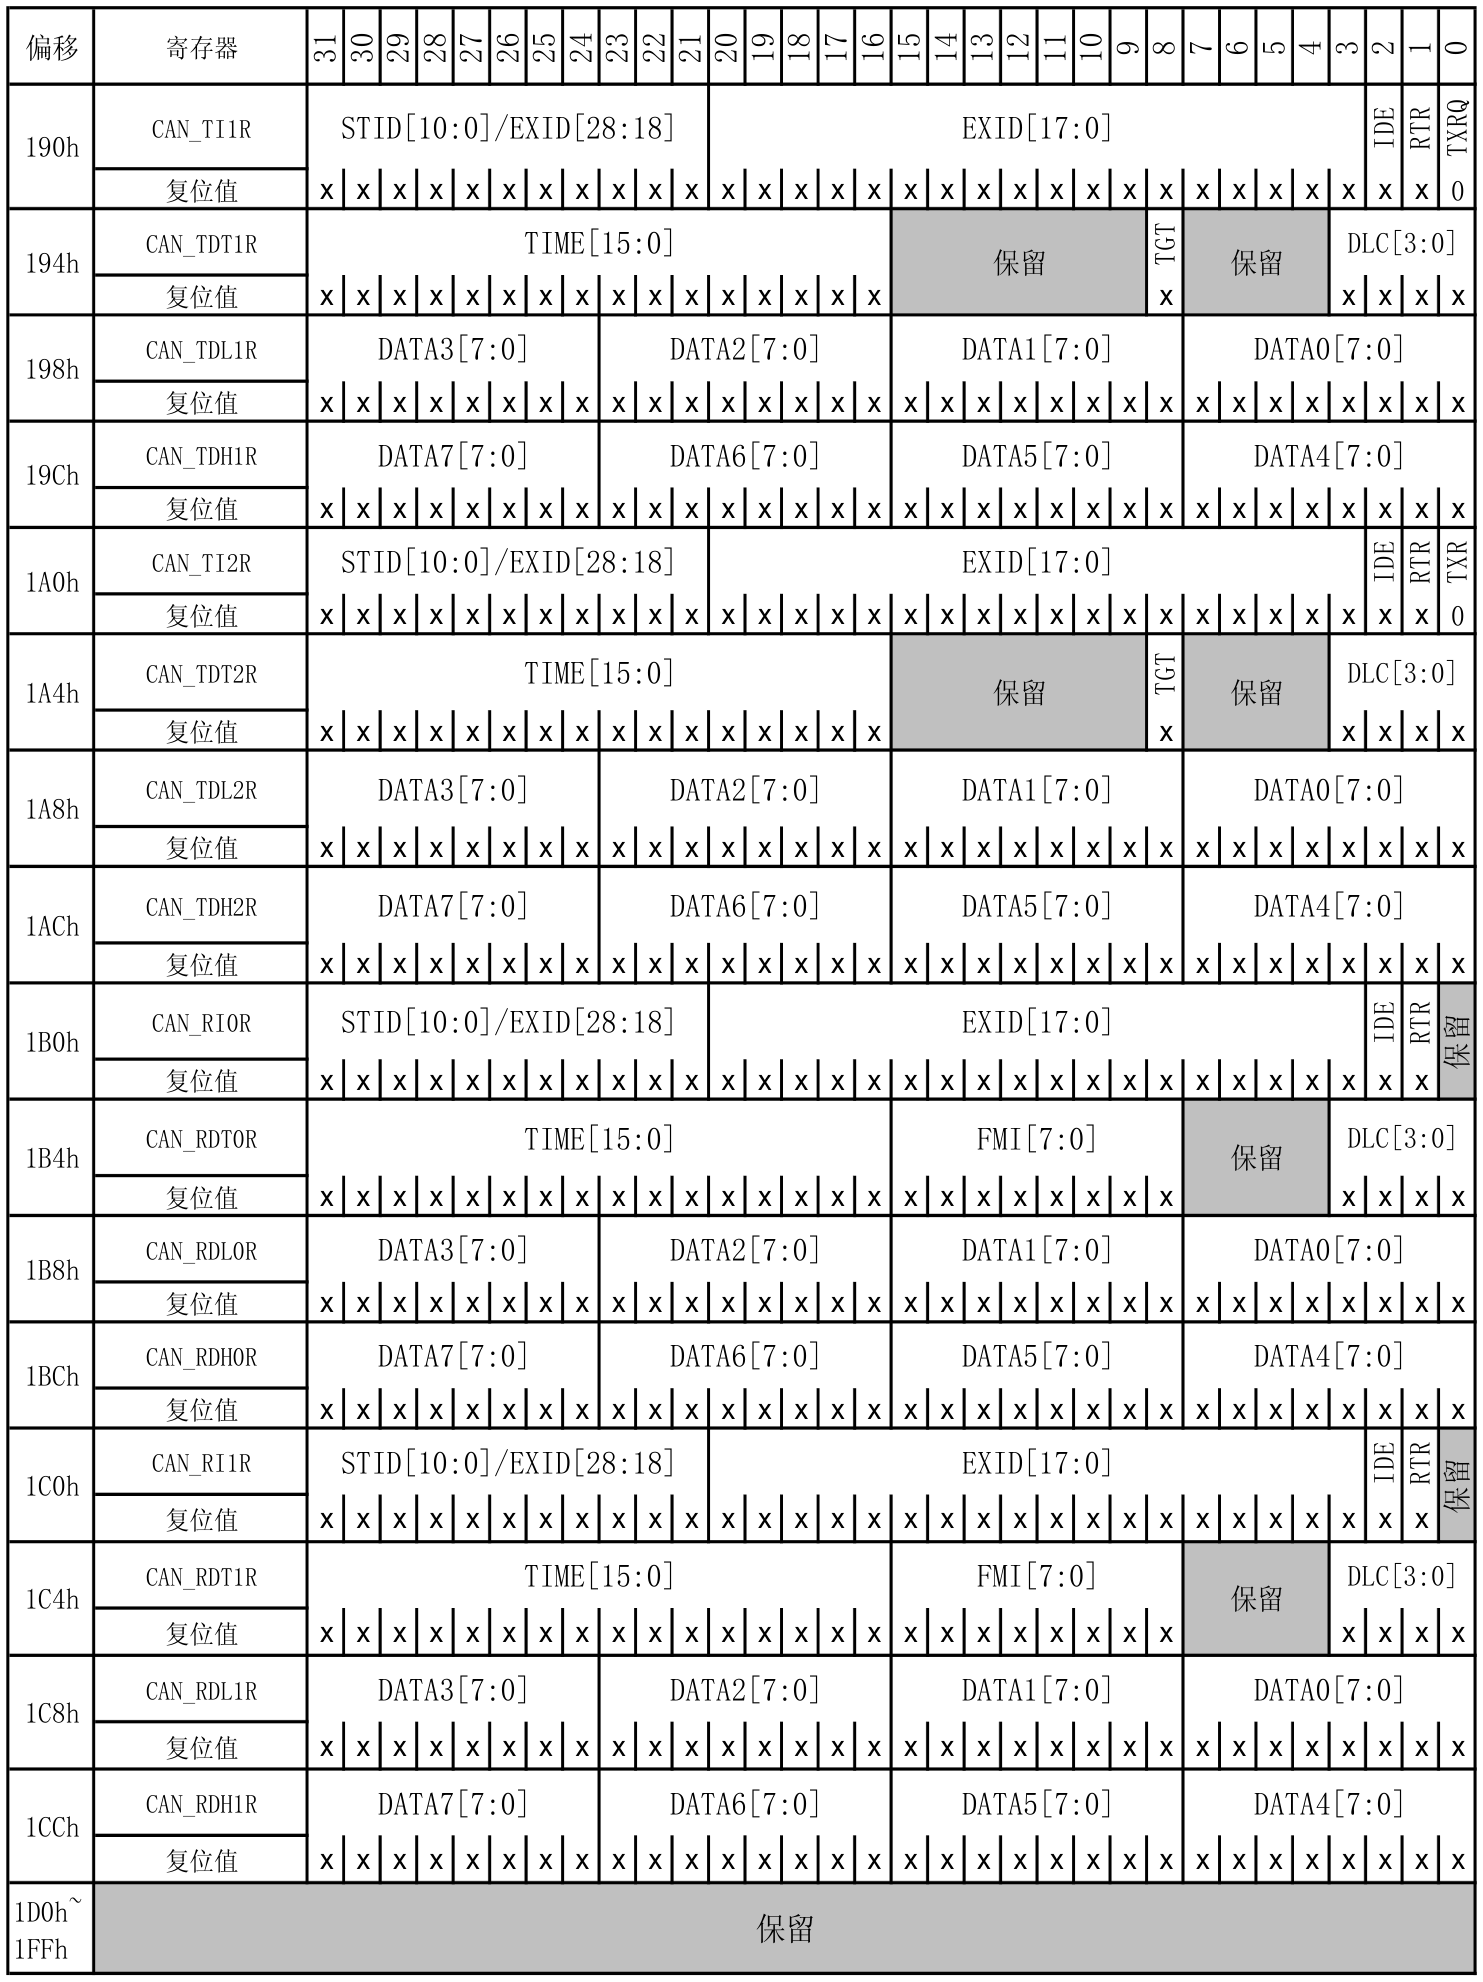
邮箱是软件和硬件之间传递报文的接口。邮箱包含了所有跟报文有关的信息:标识符、数据、控制、状态和时间戳信息。
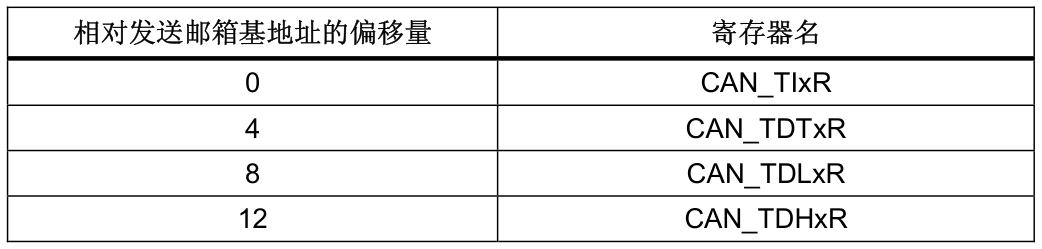
发送邮箱
软件需要在一个空的发送邮箱中,把待发送报文的各种信息设置好(然后再发出发送的请求)。发送的状态可通过查询CAN_TSR寄存器获知。
表163发送邮箱寄存器列表
接收邮箱(FIFO)
在接收到一个报文后,软件就可以访问接收FIFO的输出邮箱来读取它。一旦软件处理了报文(如把它读出来),软件就应该对CAN_RFxR寄存器的RFOM位进行置’1’,来释放该报文,以便为后 面收到的报文留出存储空间。过滤器匹配序号存放在CAN_RDTxR寄存器的FMI域中。16位的时间戳存放在CAN_RDTxR寄存器的TIME[15:0]域中。
表164接收邮箱寄存器列表
22.7.6出错管理
CAN协议描述的出错管理,完全由硬件通过发送错误计数器(CAN_ESR寄存器里的TEC域),和接收错误计数器(CAN_ESR寄存器里的REC域)来实现,其值根据错误的情况而增加或减少。关于TEC和REC管理的详细信息,请参考CAN标准。
软件可以读出它们的值来判断CAN网络的稳定性。
此外,CAN_ESR寄存器提供了当前错误状态的详细信息。通过设置CAN_IER寄存器(比如ERRIE位),当检测到出错时软件可以灵活地控制中断的产生。
离线恢复
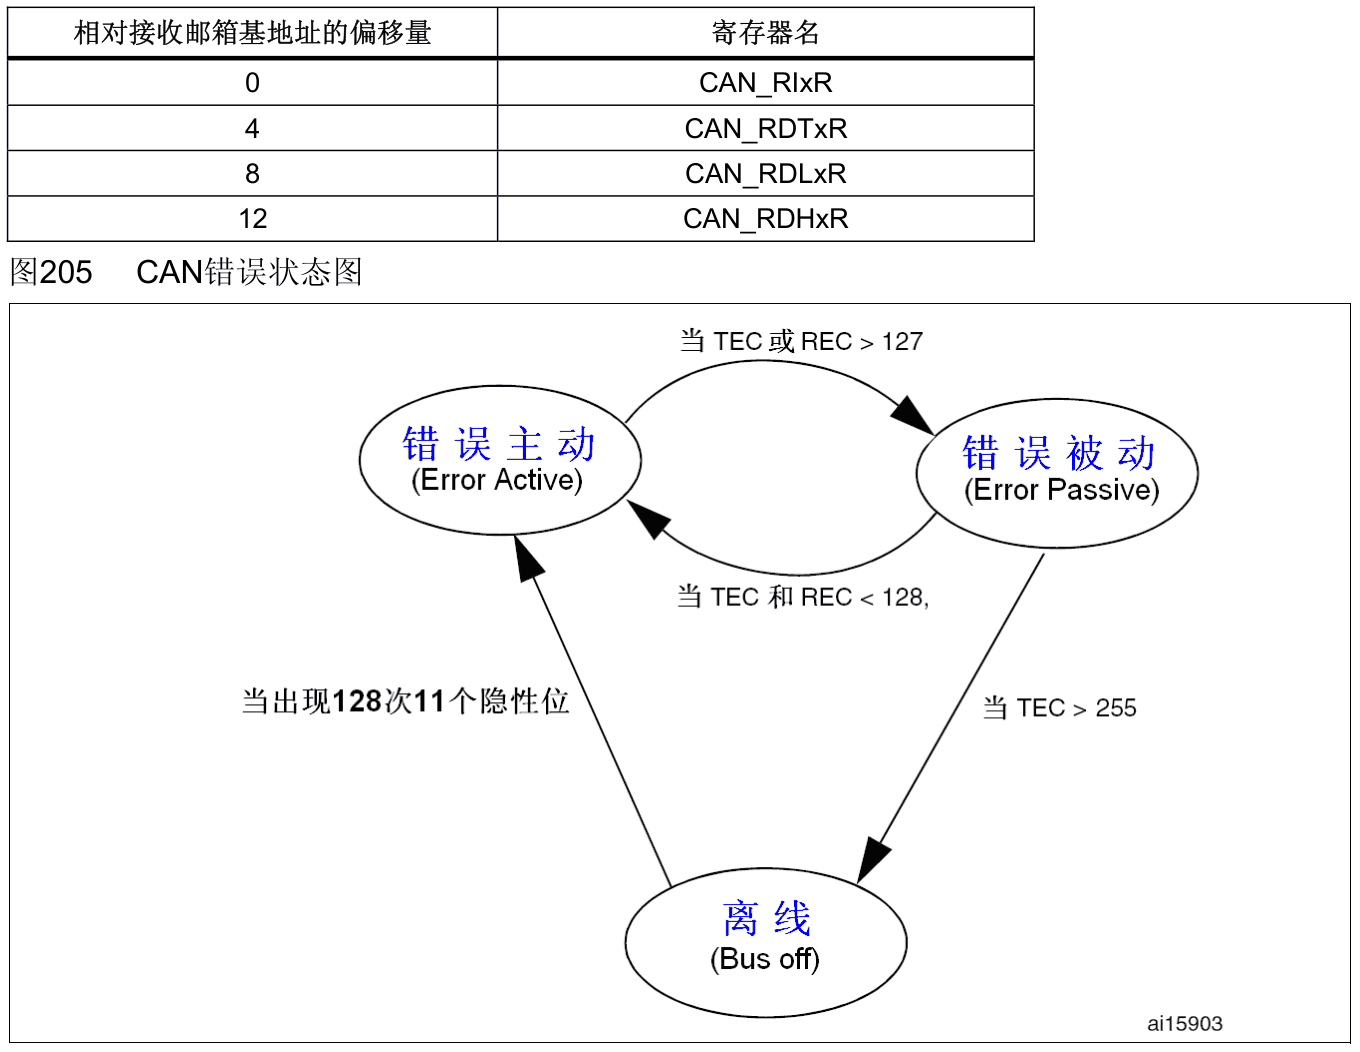
当TEC大于255时,bxCAN就进入离线状态,同时CAN_ESR寄存器的BOFF位被置’1’。在离线状态下,bxCAN无法接收和发送报文。
根据CAN_MCR寄存器中ABOM位的设置,bxCAN可以自动或在软件的请求下,从离线状态恢复(变为错误主动状态)。在这两种情况下,bxCAN都必须等待一个CAN标准所描述的恢复过程(CAN RX引脚上检测到128次11个连续的隐性位)。
如果ABOM位为’1’,bxCAN进入离线状态后,就自动开启恢复过程。
如果ABOM位为’0’,软件必须先请求bxCAN进入然后再退出初始化模式,随后恢复过程才被开启。
注: 恢复过程,bxCAN必须工作在正常模式。 在初始化模式下,bxCAN不会监视CAN RX引脚的状态,这样就不能完成恢复过程。为了完成
22.7.7位时间特性
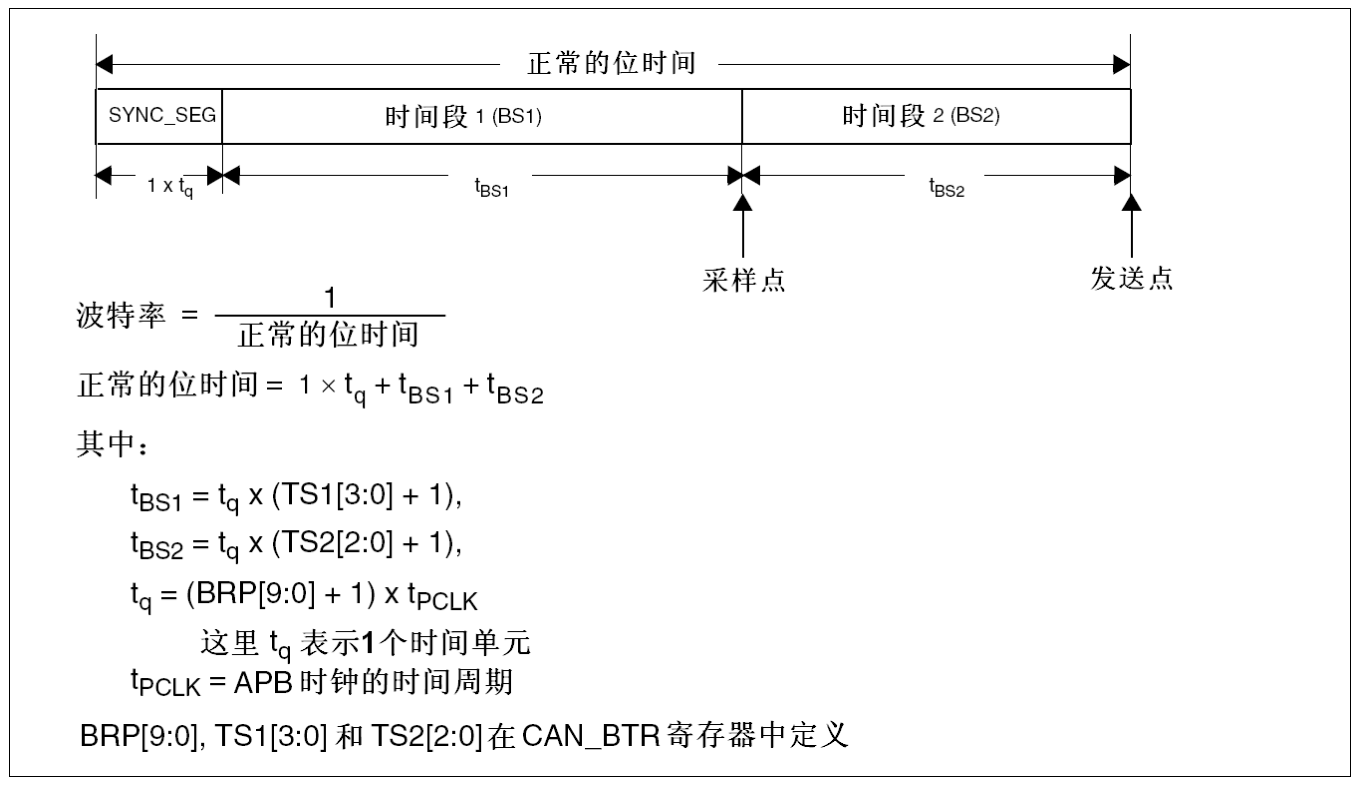
位时间特性逻辑通过采样来监视串行的CAN总线,并且通过与帧起始位的边沿进行同步,及通过与后面的边沿进行重新同步,来调整其采样点。
它的操作可以简单解释为,如下所述把名义上的每位时间分为3段:
- 同步段(SYNC_SEG):通常期望位的变化发生在该时间段内。其值固定为1个时间单元(1 x tCAN)。
- 时间段1(BS1):定义采样点的位置。它包含CAN标准里的PROP_SEG和PHASE_SEG1。其值可以编程为1到16个时间单元,但也可以被自动延长,以补偿因为网络中不同节点的频率差异所造成的相位的正向漂移。
- 时间段2(BS2):定义发送点的位置。它代表CAN标准里的PHASE_SEG2。其值可以编程为1到8个时间单元,但也可以被自动缩短以补偿相位的负向漂移。
重新同步跳跃宽度(SJW)定义了,在每位中可以延长或缩短多少个时间单元的上限。其值可以编程为1到4个时间单元。
有效跳变被定义为,当bxCAN自己没有发送隐性位时,从显性位到隐性位的第1次转变。
如果在时间段1(BS1)而不是在同步段(SYNC_SEG)检测到有效跳变,那么BS1的时间就被延长最多SJW那么长,从而采样点被延迟了。
相反如果在时间段2(BS2)而不是在SYNC_SEG检测到有效跳变,那么BS2的时间就被缩短最多SJW那么长,从而采样点被提前了。
为了避免软件的编程错误,对位时间特性寄存器(CAN_BTR)的设置,只能在bxCAN处于初始化状态下进行。
注: 关于CAN位时间特性和重同步机制的详细信息,请参考ISO11898标准。
图206位时序
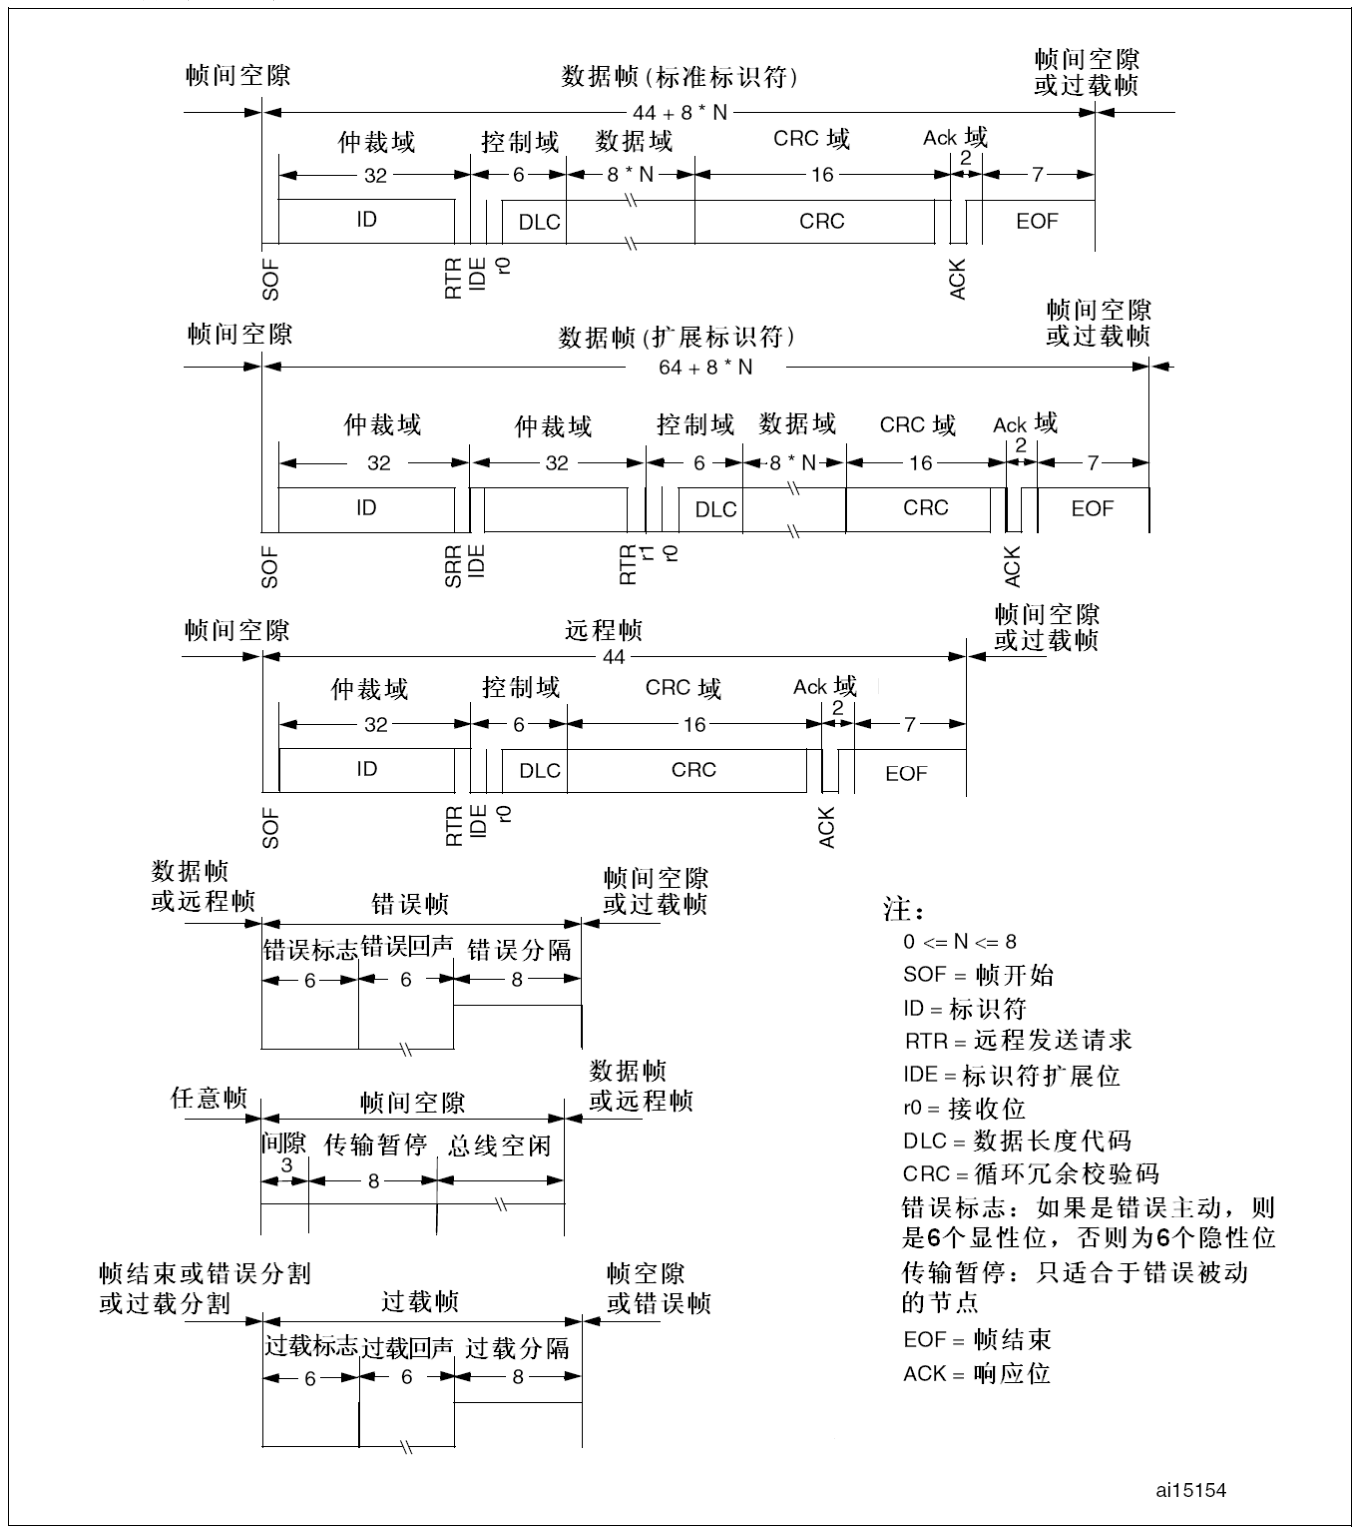
图207各种CAN帧
22.8bxCAN中断
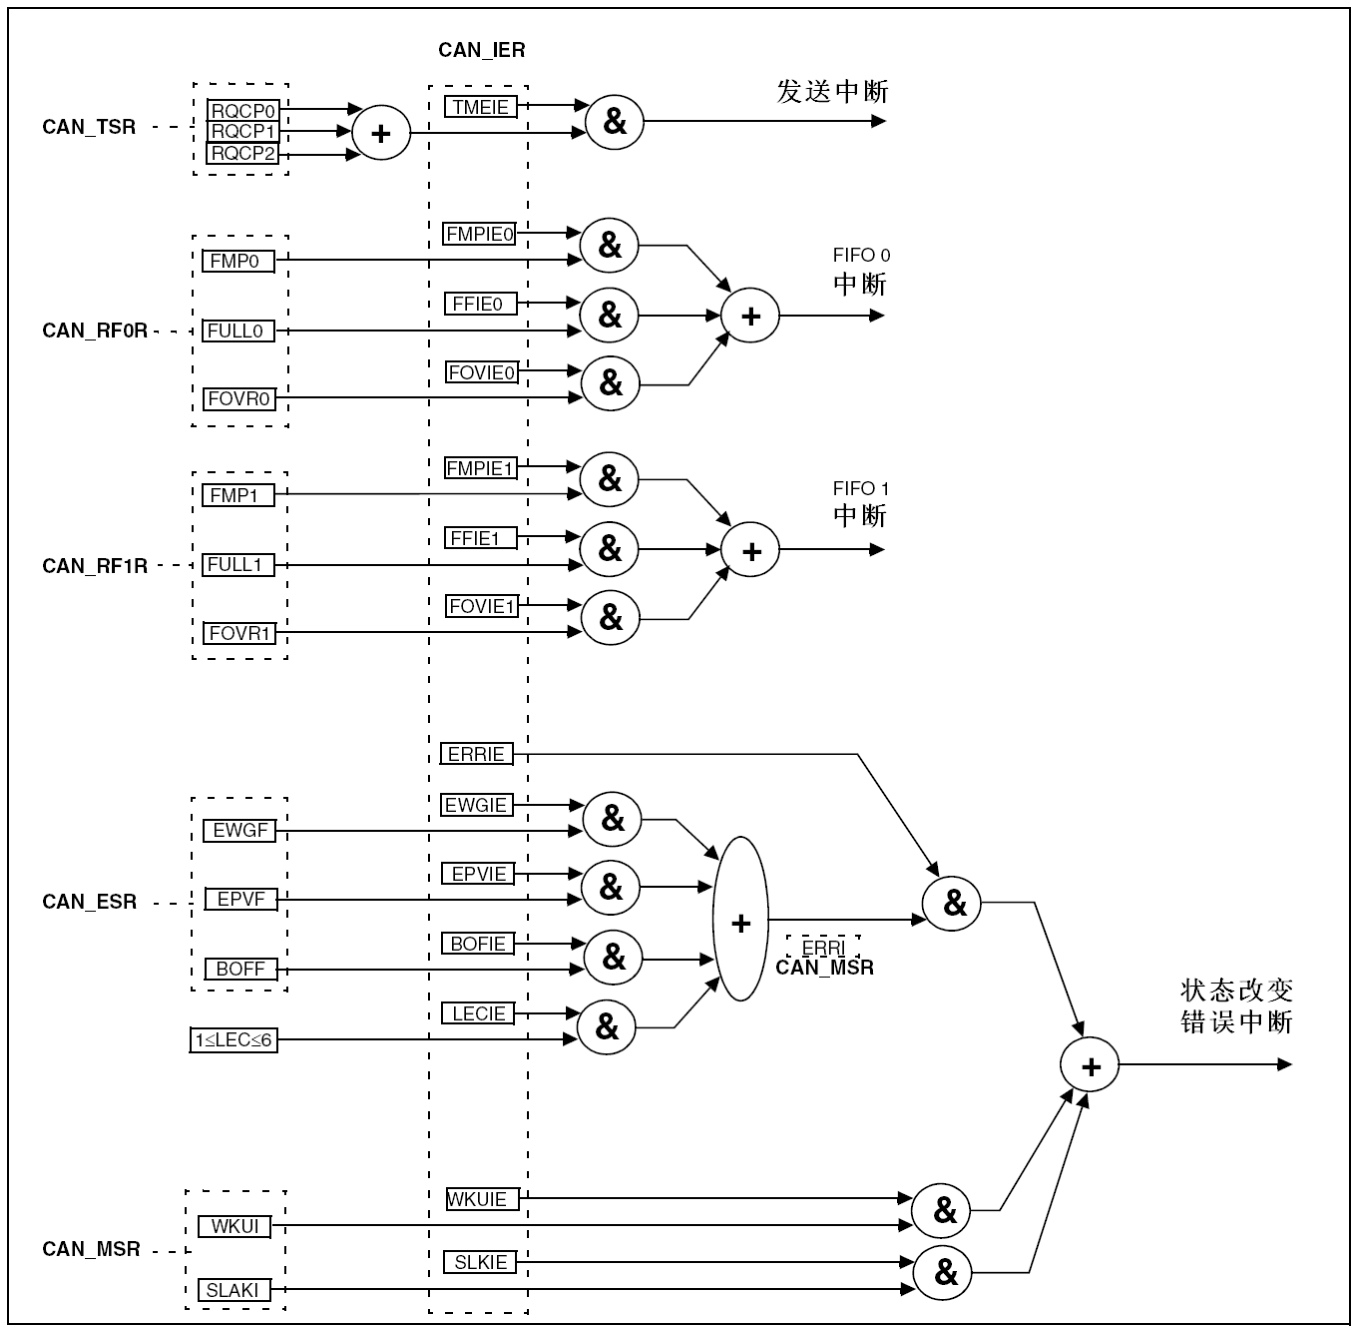
bxCAN占用4个专用的中断向量。通过设置CAN中断允许寄存器(CAN_IER),每个中断源都可以单独允许和禁用。
图208事件标志和中断产生
- 发送中断可由下列事件产生:
- 发送邮箱0变为空,CAN_TSR寄存器的RQCP0位被置’1’。
- 发送邮箱1变为空,CAN_TSR寄存器的RQCP1位被置’1’。
- 发送邮箱2变为空,CAN_TSR寄存器的RQCP2位被置’1’。
- FIFO0中断可由下列事件产生:
- FIFO0接收到一个新报文,CAN_RF0R寄存器的FMP0位不再是’00’。
- FIFO0变为满的情况,CAN_RF0R寄存器的FULL0位被置’1’。
- FIFO0发生溢出的情况,CAN_RF0R寄存器的FOVR0位被置’1’。
- FIFO1中断可由下列事件产生:
- FIFO1接收到一个新报文,CAN_RF1R寄存器的FMP1位不再是’00’。
- FIFO1变为满的情况,CAN_RF1R寄存器的FULL1位被置’1’。
- FIFO1发生溢出的情况,CAN_RF1R寄存器的FOVR1位被置’1’。
- 错误和状态变化中断可由下列事件产生:
- 出错情况,关于出错情况的详细信息请参考CAN错误状态寄存器(CAN_ESR)。
- 唤醒情况,在CAN接收引脚上监视到帧起始位(SOF)。
- CAN进入睡眠模式。
22.9CAN 寄存器描述
关于寄存器描述中所用到的缩略词可参见第1.1节。
必须以字(32位)的方式操作这些外设寄存器。
22.9.1寄存器访问保护
对某些寄存器的错误访问会导致一个CAN节点对整个CAN网络的暂时性干扰。因此,软件只能在CAN处于初始化模式时修改CAN_BTR寄存器。
虽然错误数据的发送对CAN网的网络层不会带来问题,但却会对应用程序造成严重影响。因此,软件只能在发送邮箱为空的状态改变它,请参见图200。
过滤器的数值只能在关闭对应过滤器组的状态下,或设置FINIT位为’1’后才能修改。此外,只有在设置整个过滤器为初始化模式下(即FINIT=1),才能修改过滤器的设置,即修改CAN_FMxR,CAN_FSxR和CAN_FFAR寄存器。
22.9.2CAN控制和状态寄存器
有关寄存器说明中的缩写,参见1.1节。
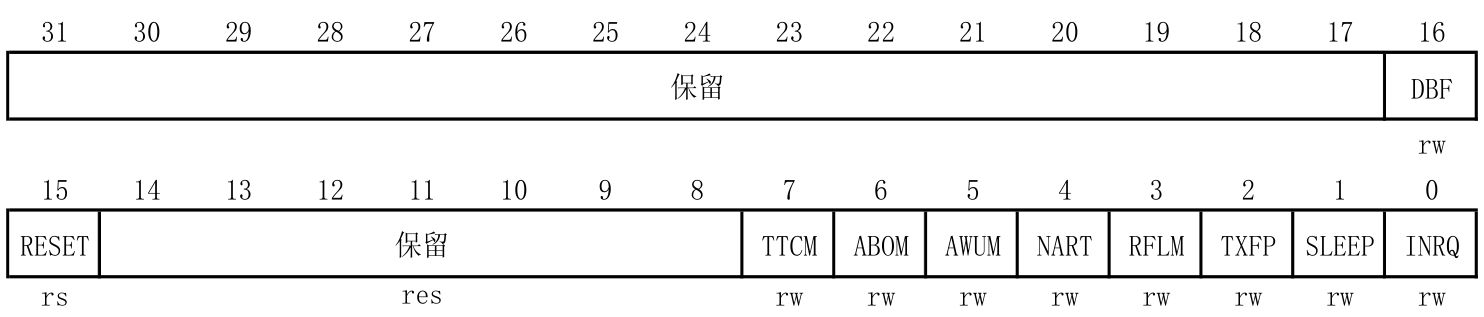
CAN主控制寄存器 (CAN_MCR)
地址偏移量: 0x00
复位值: 0x0001 0002
位16
DBF:调试冻结 (Debug freeze) 0:在调试时,CAN照常工作 1:在调试时,冻结CAN的接收/发送。仍然可以正常地读写和控制接收FIFO。
位15
RESET: bxCAN 软件复位 (bxCAN software master reset) 0:本外设正常工作; 1:对bxCAN进行强行复位,复位后bxCAN进入睡眠模式(FMP位和CAN_MCR寄存器被初始化为其复位值)。此后硬件自动对该位清’0’。
位7
TTCM: 时间触发通信模式 (Time triggered communication mode) 0:禁止时间触发通信模式; 1:允许时间触发通信模式。
注: 要想了解关于时间触发通信模式的更多信息,请参考22.7.2:时间触发通信模式。
位6
ABOM: 自动离线(Bus-Off)管理 (Automatic bus-off management) 该位决定CAN硬件在什么条件下可以退出离线状态。 0:离线状态的退出过程是,软件对CAN_MCR寄存器的INRQ位进行置’1’随后清’0’后,一旦硬件检测到128次11位连续的隐性位,则退出离线状态; 1:一旦硬件检测到128次11位连续的隐性位,则自动退出离线状态。
注: 关于离线状态的更多信息,请参考22.7.6:出错管理。
位5
AWUM: 自动唤醒模式 (Automatic wakeup mode) 该位决定CAN处在睡眠模式时由硬件还是软件唤醒 0:睡眠模式通过清除CAN_MCR寄存器的SLEEP位,由软件唤醒; 1:睡眠模式通过检测CAN报文,由硬件自动唤醒。唤醒的同时,硬件自动对CAN_MSR寄存器的SLEEP和SLAK位清’0’ 。
位4
NART: 禁止报文自动重传 (No automatic retransmission) 0:按照CAN标准,CAN硬件在发送报文失败时会一直自动重传直到发送成功; 1:CAN报文只被发送1次,不管发送的结果如何(成功、出错或仲裁丢失)。
位3
RFLM: 接收FIFO锁定模式 (Receive FIFO locked mode) 0:在接收溢出时FIFO未被锁定,当接收FIFO的报文未被读出,下一个收到的报文会覆盖原有的报文; 1:在接收溢出时FIFO被锁定,当接收FIFO的报文未被读出,下一个收到的报文会被丢弃。
位2
TXFP: 发送FIFO优先级 (Transmit FIFO priority) 当有多个报文同时在等待发送时,该位决定这些报文的发送顺序 0:优先级由报文的标识符来决定; 1:优先级由发送请求的顺序来决定。
位1
SLEEP: 睡眠模式请求 (Sleep mode request) 软件对该位置’1’可以请求CAN进入睡眠模式,一旦当前的CAN活动(发送或接收报文)结束,CAN就进入睡眠。 软件对该位清’0’使CAN退出睡眠模式。 当设置了AWUM位且在CAN Rx信号中检测出SOF位时,硬件对该位清’0’。 在复位后该位被置’1’,即CAN在复位后处于睡眠模式。
位0
INRQ: 初始化请求 (Initialization request) 软件对该位清’0’可使CAN从初始化模式进入正常工作模式:当CAN在接收引脚检测到连续的11个隐性位后,CAN就达到同步,并为接收和发送数据作好准备了。为此,硬件相应地对CAN_MSR寄存器的INAK位清’0’。 软件对该位置1可使CAN从正常工作模式进入初始化模式:一旦当前的CAN活动(发送或接收)结束,CAN就进入初始化模式。相应地,硬件对CAN_MSR寄存器的INAK位置’1’。
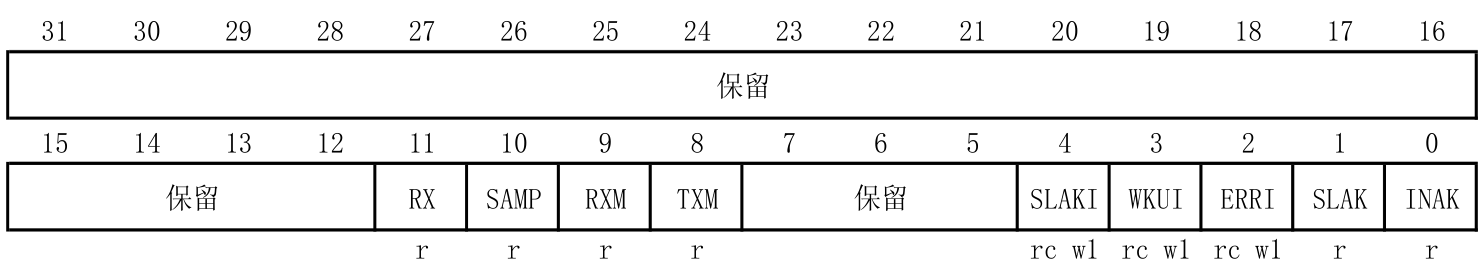
CAN主状态寄存器 (CAN_MSR)
地址偏移量: 0x04
复位值: 0x0000 0C02
位11
RX:CAN接收电平 (CAN Rx signal) 该位反映CAN接收引脚(CAN_RX)的实际电平。
位10
SAMP:上次采样值 (Last sample point) CAN接收引脚的上次采样值(对应于当前接收位的值)。
位9
RXM:接收模式 (Receive mode) 该位为’1’表示CAN当前为接收器。
位8
TXM:发送模式 (Transmit mode) 该位为’1’表示CAN当前为发送器。
位4
SLAKI:睡眠确认中断 (Sleep acknowledge interrupt) 当SLKIE=1,一旦CAN进入睡眠模式硬件就对该位置’1,紧接着相应的中断被触发。当设置该位为’1’时,如果设置了CAN_IER寄存器中的SLKIE位,将产生一个状态改变中断。 软件可对该位清’0’,当SLAK位被清’0’时硬件也对该位清’0’。
注: 当SLKIE=0, 不应该查询该位,而应该查询SLAK位来获知睡眠状态。
位3
WKUI:唤醒中断挂号 (Wakeup interrupt) 当CAN处于睡眠状态,一旦检测到帧起始位(SOF),硬件就置该位为’1’;并且如果CAN_IER寄存器的WKUIE位为’1’,则产生一个状态改变中断。 该位由软件清’0’。
位2
ERRI:出错中断挂号 (Error interrupt) 当检测到错误时,CAN_ESR寄存器的某位被置’1’,如果CAN_IER寄存器的相应中断使能位也被置’1’时,则硬件对该位置’1’;如果CAN_IER寄存器的ERRIE位为’1’,则产生状态改变中断。 该位由软件清’0’。
位1
SLAK:睡眠模式确认 该位由硬件置’1’,指示软件CAN模块正处于睡眠模式。 该位是对软件请求进入睡眠模式的确认(对CAN_MCR寄存器的SLEEP位置’1’)。 当CAN退出睡眠模式时硬件对该位清’0’ (需要跟CAN总线同步)。 这里跟CAN总线同步是指,硬件需要在CAN的RX引脚上检测到连续的11位隐性位。
注: 通过软件或硬件对CAN_MCR的SLEEP位清’0’,将启动退出睡眠模式的过程。有关清除SLEEP位的详细信息,参见CAN_MCR寄存器的AWUM位的描述。
位0
INAK:初始化确认 该位由硬件置’1’,指示软件CAN模块正处于初始化模式。 该位是对软件请求进入初始化模式的确认(对CAN_MCR寄存器的INRQ位置’1’)。 当CAN退出初始化模式时硬件对该位清’0’ (需要跟CAN总线同步)。这里跟CAN总线同步是指,硬件需要在CAN的RX引脚上检测到连续的11位隐性位。
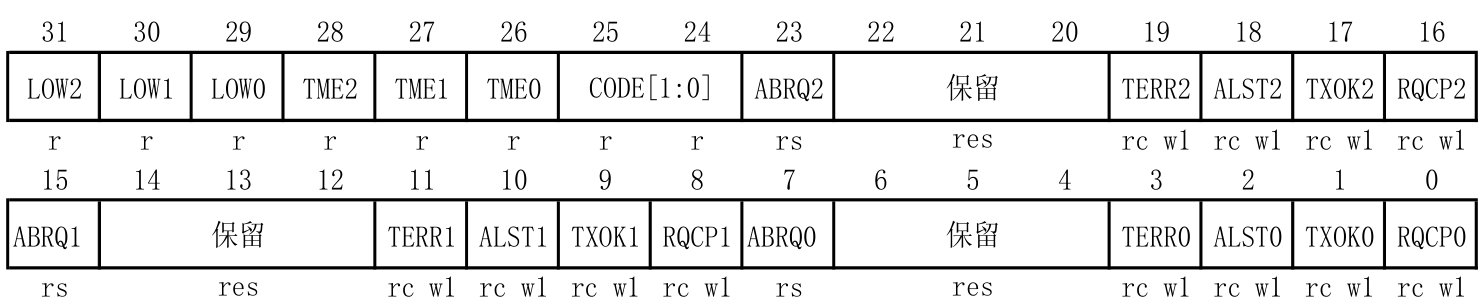
CAN发送状态寄存器 (CAN_TSR)
地址偏移量: 0x08
复位值: 0x1C00 0000
位31
LOW2: 邮箱2最低优先级标志 (Lowest priority flag for mailbox 2) 当多个邮箱在等待发送报文,且邮箱2的优先级最低时,硬件对该位置’1’。
位30
LOW1: 邮箱1最低优先级标志 (Lowest priority flag for mailbox 1) 当多个邮箱在等待发送报文,且邮箱1的优先级最低时,硬件对该位置’1’。
位29
LOW0: 邮箱0最低优先级标志 (Lowest priority flag for mailbox 0) 当多个邮箱在等待发送报文,且邮箱0的优先级最低时,硬件对该位置’1’。
注:如果只有1个邮箱在等待,则LOW[2:0]被清’0’。
位28
TME2: 发送邮箱2空 (Transmit mailbox 2 empty) 当邮箱2中没有等待发送的报文时,硬件对该位置’1’。
位27
TME1: 发送邮箱1空 (Transmit mailbox 1 empty) 当邮箱1中没有等待发送的报文时,硬件对该位置’1’。
位26
TME0: 发送邮箱0空 (Transmit mailbox 0 empty) 当邮箱0中没有等待发送的报文时,硬件对该位置’1’。
位25:24
CODE[1:0]: 邮箱号 (Mailbox code) 当有至少1个发送邮箱为空时,这2位表示下一个空的发送邮箱号。 当所有的发送邮箱都为空时,这2位表示优先级最低的那个发送邮箱号。
位23
ABRQ2: 邮箱2中止发送 (Abort request for mailbox 2) 软件对该位置’1’,可以中止邮箱2的发送请求,当邮箱2的发送报文被清除时硬件对该位清’0’。 如果邮箱2中没有等待发送的报文,则对该位置’1’没有任何效果。
位19
TERR2: 邮箱2发送失败 (Transmission error of mailbox 2) 当邮箱2因为出错而导致发送失败时,对该位置’1’。
位18
ALST2: 邮箱2仲裁丢失 (Arbitration lost for mailbox 2) 当邮箱2因为仲裁丢失而导致发送失败时,对该位置’1’。
位17
TXOK2: 邮箱2发送成功 (Transmission OK of mailbox 2) 每次在邮箱2进行发送尝试后,硬件对该位进行更新: 0:上次发送尝试失败; 1:上次发送尝试成功。 当邮箱2的发送请求被成功完成后,硬件对该位置’1’。请参见图200。
位16
RQCP2: 邮箱2请求完成 (Request completed mailbox 2) 当上次对邮箱2的请求(发送或中止)完成后,硬件对该位置’1’。 软件对该位写’1’可以对其清’0’;当硬件接收到发送请求时也对该位清’0’(CAN_TI2R 寄存器的TXRQ位被置’1’)。 该位被清’0’时,邮箱2的其它发送状态位(TXOK2, ALST2和TERR2)也被清’0’。
位15
ABRQ1: 邮箱1中止发送 (Abort request for mailbox 1) 软件对该位置’1’,可以中止邮箱1的发送请求,当邮箱1的发送报文被清除时硬件对该位清’0’。 如果邮箱1中没有等待发送的报文,则对该位置’1’没有任何效果。
位11
TERR1: 邮箱1发送失败 (Transmission error of mailbox 1) 当邮箱1因为出错而导致发送失败时,对该位置’1’。
位10
ALST1: 邮箱1仲裁丢失 (Arbitration lost for mailbox 1) 当邮箱1因为仲裁丢失而导致发送失败时,对该位置’1’。
位9
TXOK1: 邮箱1发送成功 (Transmission OK of mailbox 1) 每次在邮箱1进行发送尝试后,硬件对该位进行更新: 0:上次发送尝试失败; 1:上次发送尝试成功。 当邮箱1的发送请求被成功完成后,硬件对该位置’1’。请参见图200。
位8
RQCP1: 邮箱1请求完成 (Request completed mailbox 1) 当上次对邮箱1的请求(发送或中止)完成后,硬件对该位置’1’。 软件对该位写’1’可以对其清’0’;当硬件接收到发送请求时也对该位清’0’(CAN_TI1R 寄存器的TXRQ位被置’1’)。 该位被清’0’时,邮箱1的其它发送状态位(TXOK1, ALST1和TERR1)也被清’0’。
位7
ABRQ0: 邮箱0中止发送 (Abort request for mailbox 0) 软件对该位置’1’可以中止邮箱0的发送请求,当邮箱0的发送报文被清除时硬件对该位清’0’。 如果邮箱0中没有等待发送的报文,则对该位置1没有任何效果。
位3
TERR0: 邮箱0发送失败 (Transmission error of mailbox 0) 当邮箱0因为出错而导致发送失败时,对该位置’1’。
位2
ALST0: 邮箱0仲裁丢失 (Arbitration lost for mailbox 0) 当邮箱0因为仲裁丢失而导致发送失败时,对该位置’1’。
位1
TXOK0: 邮箱0发送成功 (Transmission OK of mailbox 0) 每次在邮箱0进行发送尝试后,硬件对该位进行更新: 0:上次发送尝试失败; 1:上次发送尝试成功。 当邮箱0的发送请求被成功完成后,硬件对该位置’1’。请参见图200。
位0
RQCP1: 邮箱0请求完成 (Request completed mailbox 0) 当上次对邮箱0的请求(发送或中止)完成后,硬件对该位置’1’。 软件对该位写’1’可以对其清’0’;当硬件接收到发送请求时也对该位清’0’(CAN_TI0R 寄存器的TXRQ位被置’1’)。 该位被清’0’时,邮箱0的其它发送状态位(TXOK0, ALST0和TERR0)也被清’0’。
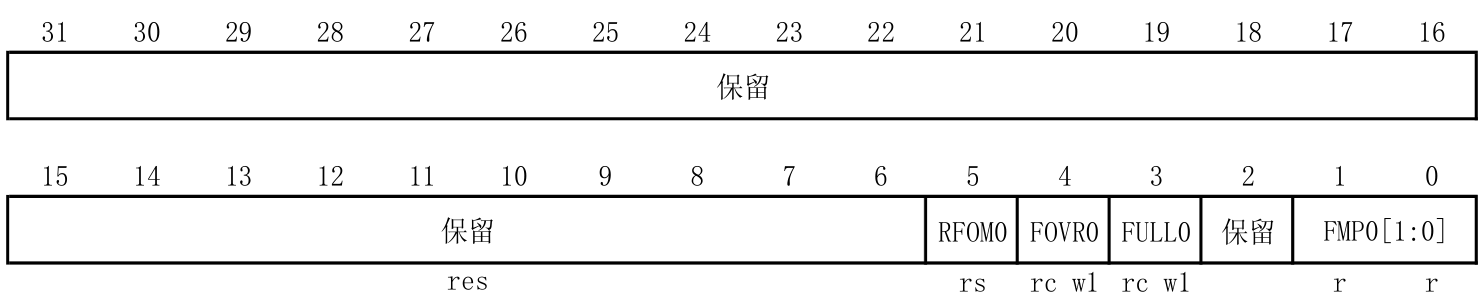
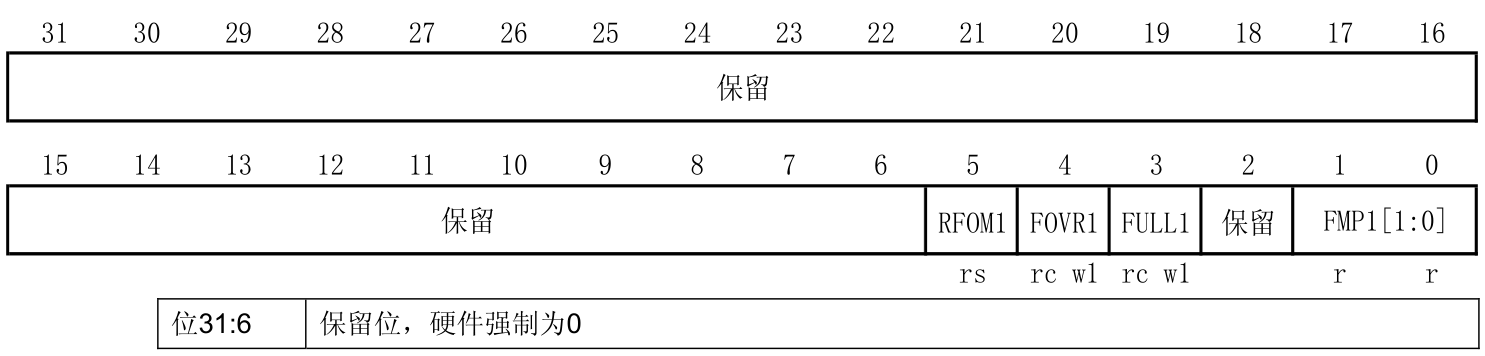
CAN接收FIFO 0寄存器 (CAN_RF0R)
地址偏移量: 0x0C
复位值: 0x00
位5
RFOM0: 释放接收FIFO 0输出邮箱 (Release FIFO 0 output mailbox) 软件通过对该位置’1’来释放接收FIFO的输出邮箱。如果接收FIFO为空,那么对该位置’1’没有任何效果,即只有当FIFO中有报文时对该位置’1’才有意义。如果FIFO中有2个以上的报文,由于FIFO的特点,软件需要释放输出邮箱才能访问第2个报文。 当输出邮箱被释放时,硬件对该位清’0’。
位4
FOVR0: FIFO 0溢出 (FIFO 0 overrun) 当FIFO 0已满,又收到新的报文且报文符合过滤条件,硬件对该位置’1’。 该位由软件清’0’。
位3
FULL0: FIFO 0满 (FIFO 0 full) 当FIFO 0中有3个报文时,硬件对该位置’1’。 该位由软件清’0’。
位1:0
FMP0[1:0]: FIFO 0 报文数目 (FIFO 0 message pending) FIFO 0报文数目这2位反映了当前接收FIFO 0中存放的报文数目。 每当1个新的报文被存入接收FIFO 0,硬件就对FMP0加1。 每当软件对RFOM0位写’1’来释放输出邮箱,FMP0就被减1,直到其为0。
CAN接收FIFO 1寄存器(CAN_RF1R)
地址偏移量: 0x10
复位值: 0x00
位5
RFOM1: 释放接收FIFO 1输出邮箱 (Release FIFO 1 output mailbox) 软件通过对该位置’1’来释放接收FIFO的输出邮箱。如果接收FIFO为空,那么对该位置’1’没有任何效果,即只有当FIFO中有报文时对该位置’1’才有意义。如果FIFO中有2个以上的报文,由于FIFO的特点,软件需要释放输出邮箱才能访问第2个报文。 当输出邮箱被释放时,硬件对该位清’0’。
位4
FOVR1: FIFO 1 溢出 (FIFO 1 overrun) 当FIFO 1已满,又收到新的报文且报文符合过滤条件,硬件对该位置’1’。 该位由软件清’0’。
位3
FULL1: FIFO 1 满 (FIFO 1 full) 当FIFO 1中有3个报文时,硬件对该位置’1’。 该位由软件清’0’。
位1:0
FMP1[1:0]: FIFO 1报文数目 (FIFO 1 message pending) FIFO 1报文数目这2位反映了当前接收FIFO 1中存放的报文数目。 每当1个新的报文被存入接收FIFO 1,硬件就对FMP1加1。 每当软件对RFOM1位写1来释放输出邮箱,FMP1就被减1,直到其为0。
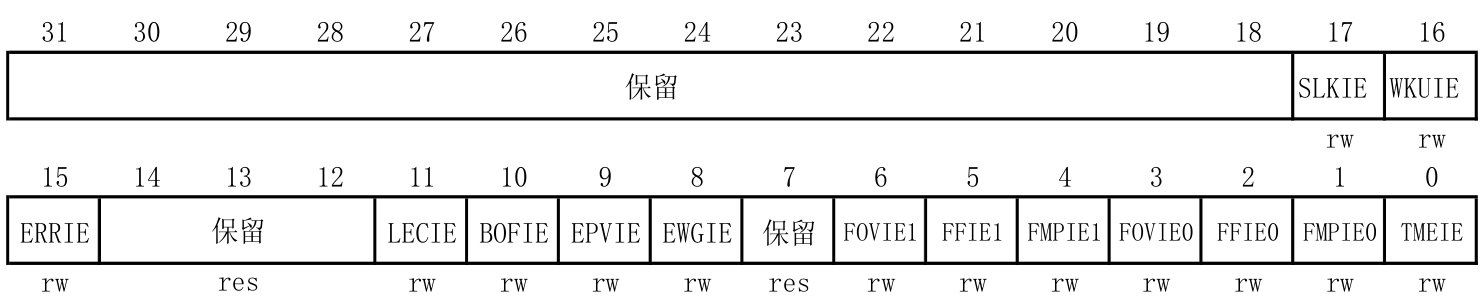
CAN中断使能寄存器 (CAN_IER)
地址偏移量: 0x14
复位值: 0x0000 0000
位17
SLKIE:睡眠中断使能 (Sleep interrupt enable) 0:当SLAKI位被置’1’时,不产生中断; 1:当SLAKI位被置’1’时,产生中断。
位16
WKUIE: 唤醒中断使能 (Wakeup interrupt enable) 0:当WKUI位被置’1’时,不产生中断; 1:当WKUI位被置’1’时,产生中断。
位15
ERRIE: 错误中断使能 (Error interrupt enable) 0:当CAN_ESR寄存器有错误挂号时,不产生中断; 1:当CAN_ESR寄存器有错误挂号时,产生中断。
位11
LECIE: 上次错误号中断使能 (Last error code interrupt enable) 0:当检测到错误,硬件设置LEC[2:0]时,不设置ERRI位; 1:当检测到错误,硬件设置LEC[2:0]时,设置ERRI位为’1’。
位10
BOFIE: 离线中断使能 (Bus-off interrupt enable) 0:当BOFF位被置’1’时,不设置ERRI位; 1:当BOFF位被置’1’时,设置ERRI位为’1’。
位9
EPVIE: 错误被动中断使能 (Error Passive Interrupt Enable) 0:当EPVF位被置’1’时,不设置ERRI位; 1:当EPVF位被置’1’时,设置ERRI位为’1’。
位8
EWGIE: 错误警告中断使能 (Error warning interrupt enable) 0:当EWGF位被置’1’时,不设置ERRI位; 1:当EWGF位被置’1’时,设置ERRI位为’1’。
位6
FOVIE1: FIFO 1溢出中断使能 (FIFO overrun interrupt enable) 0:当FIFO 1的FOVR位被置’1’时,不产生中断; 1:当FIFO 1的FOVR位被置’1’时,产生中断。
位5
FFIE1: FIFO 1满中断使能 (FIFO full interrupt enable) 0:当FIFO 1的FULL位被置’1’时,不产生中断; 1:当FIFO 1的FULL位被置’1’时,产生中断。
位4
FMPIE1: FIFO 1消息挂号中断使能 (FIFO message pending interrupt enable) 0:当FIFO 1的FMP[1:0]位为非0时,不产生中断; 1:当FIFO 1的FMP[1:0]位为非0时,产生中断。
位3
FOVIE0: FIFO 0溢出中断使能 (FIFO overrun interrupt enable) 0:当FIFO 0的FOVR位被置’1’时,不产生中断; 1:当FIFO 0的FOVR位被置’1’时,产生中断。
位2
FFIE0: FIFO 0满中断使能 (FIFO full interrupt enable) 0:当FIFO 0的FULL位被置’1’时,不产生中断; 1:当FIFO 0的FULL位被置’1’时,产生中断。
位1
FMPIE0: FIFO 0消息挂号中断使能 (FIFO message pending interrupt enable) 0:当FIFO 0的FMP[1:0]位为非0时,不产生中断; 1:当FIFO 0的FMP[1:0]位为非0时,产生中断。
位0
TMEIE: 发送邮箱空中断使能 (Transmit mailbox empty interrupt enable) 0:当RQCPx位被置’1’时,不产生中断; 1:当RQCPx位被置’1’时,产生中断。
注: 请参考22.8节bxCAN中断。
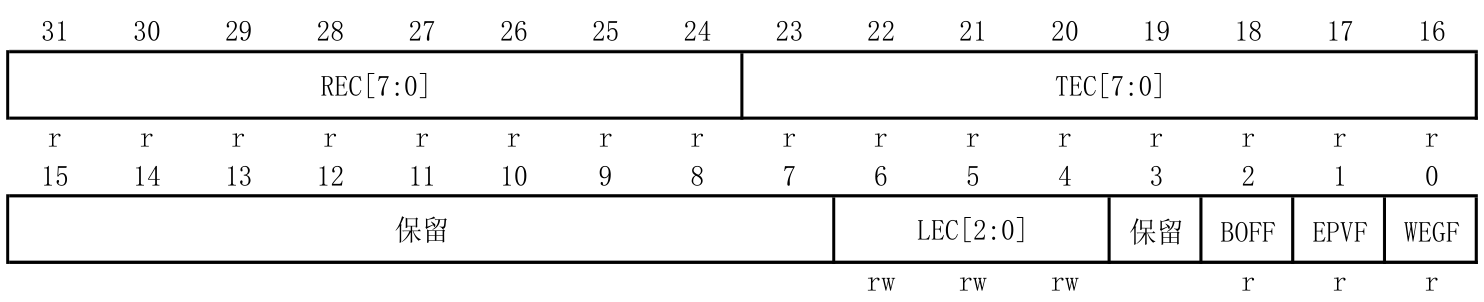
CAN错误状态寄存器 (CAN_ESR)
地址偏移量: 0x18
复位值: 0x0000 0000
位31:24
REC[7:0]: 接收错误计数器 (Receive error counter) 这个计数器按照CAN协议的故障界定机制的接收部分实现。按照CAN的标准,当接收出错时,根据出错的条件,该计数器加1或加8;而在每次接收成功后,该计数器减1,或当该计数器的值大于127时,设置它的值为120。当该计数器的值超过127时,CAN进入错误被动状态。
位23:16
TEC[7:0]: 9位发送错误计数器的低8位 (Least significant byte of the 9-bit transmit error counter) 与上面相似,这个计数器按照CAN协议的故障界定机制的发送部分实现。
位6:4
LEC[2:0]: 上次错误代码 (Last error code) 在检测到CAN总线上发生错误时,硬件根据出错情况设置。当报文被正确发送或接收后,硬件清除其值为’0’。 硬件没有使用错误代码7,软件可以设置该值,从而可以检测代码的更新。 000: 没有错误; 001: 位填充错; 010: 格式(Form)错; 011: 确认(ACK)错; 100: 隐性位错; 101: 显性位错; 110: CRC错; 111: 由软件设置。
位2
BOFF: 离线标志 (Bus-off flag) 当进入离线状态时,硬件对该位置’1’。当发送错误计数器TEC溢出,即大于255时,CAN进入离线状态。请参考22.7.6。
位1
EPVF: 错误被动标志 (Error passive flag) 当出错次数达到错误被动的阈值时,硬件对该位置’1’。 (接收错误计数器或发送错误计数器的值>127)。
位0
EWGF: 错误警告标志 (Error warning flag) 当出错次数达到警告的阈值时,硬件对该位置’1’。 (接收错误计数器或发送错误计数器的值≥96)。
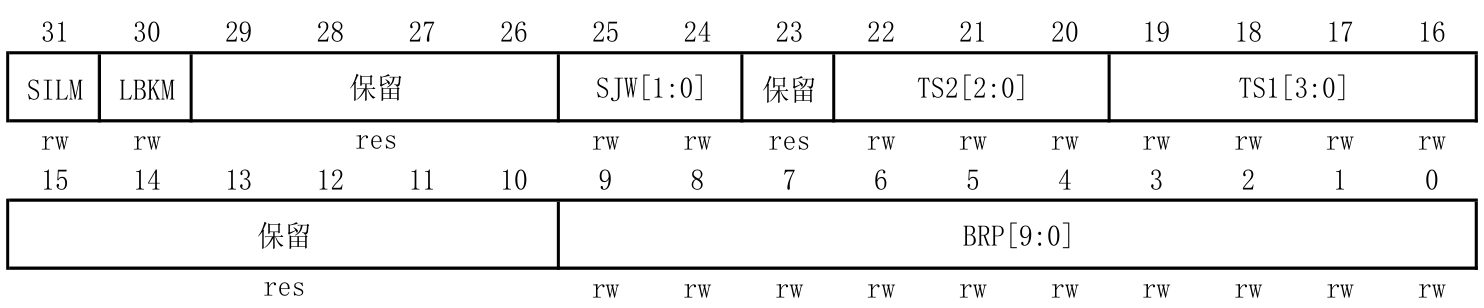
CAN位时序寄存器 (CAN_BTR)
地址偏移量: 0x1C
复位值: 0x0123 0000
注: 当CAN处于初始化模式时,该寄存器只能由软件访问。
位31
SILM: 静默模式(用于调试) (Silent mode (debug)) 0: 正常状态; 1: 静默模式。
位30
LBKM: 环回模式(用于调试) (Loop back mode (debug)) 0: 禁止环回模式; 1: 允许环回模式。
位25:24
SJW[1:0]: 重新同步跳跃宽度 (Resynchronization jump width) 为了重新同步,该位域定义了CAN硬件在每位中可以延长或缩短多少个时间单元的上限。 tRJW = tCAN x (SJW[1:0] + 1)。
位22:20
TS2[2:0]: 时间段2 (Time segment 2) 该位域定义了时间段2占用了多少个时间单元 tBS2 = tCAN x (TS2[2:0] + 1)。
位19:16
TS1[3:0]: 时间段1 (Time segment 1) 该位域定义了时间段1占用了多少个时间单元tBS1 = tCAN x (TS1[3:0] + 1)
关于位时间特性的详细信息,请参考22.7.7节位时间特性。
位9:0
BRP[9:0]: 波特率分频器 (Baud rate prescaler) 该位域定义了时间单元(tq)的时间长度tq = (BRP[9:0]+1) x tPCLK
22.9.3CAN邮箱寄存器
本节描述发送和接收邮箱寄存器。关于寄存器映像的详细信息,请参考22.7.5节报文存储。
除了下述例外,发送和接收邮箱几乎一样:
- CAN_RDTxR 寄存器的FMI域;
- 接收邮箱是只读的;
- 发送邮箱只有在它为空时才是可写的,CAN_TSR寄存器的相应TME位为’1’,表示发送邮箱为空。
共有3个发送邮箱和2个接收邮箱。每个接收邮箱为3级深度的FIFO,并且只能访问FIFO中最先收到的报文。
每个邮箱包含4个寄存器。
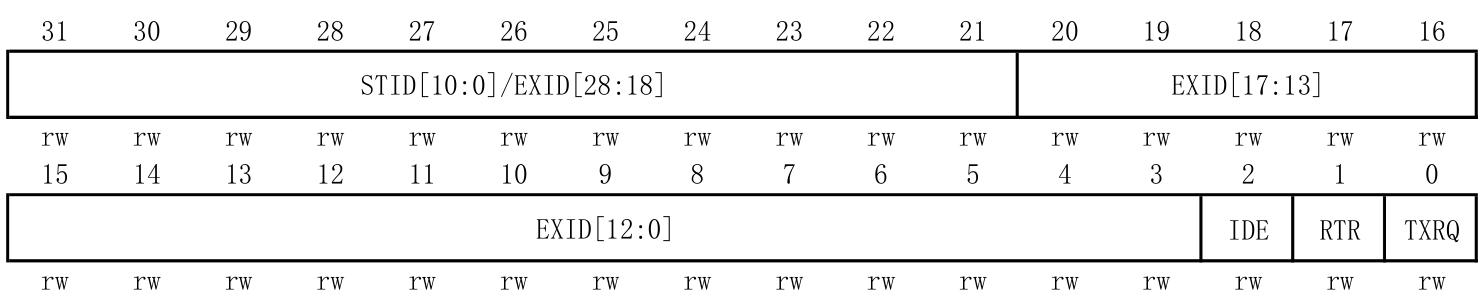
发送邮箱标识符寄存器 (CAN_TIxR) (x=0..2)
地址偏移量: 0x180,0x190,0x1A0
复位值: 0xXXXX XXXX,X=未定义位(除了第0位,复位时TXRQ=0)
注: 1 当其所属的邮箱处在等待发送的状态时,该寄存器是写保护的 2 该寄存器实现了发送请求控制功能(第0位)-复位值为0
位31:21
STID[10:0]/EXID[28:18]: 标准标识符或扩展标识符 (Standard identifier or extended identifier) 依据IDE位的内容,这些位或是标准标识符,或是扩展身份标识的高字节。
位20:3
EXID[17:0]: 扩展标识符 (Extended identifier) 扩展身份标识的低字节。
位2
IDE: 标识符选择 (Identifier extension) 该位决定发送邮箱中报文使用的标识符类型 0:使用标准标识符; 1:使用扩展标识符。
位1
RTR: 远程发送请求 (Remote transmission request) 0:数据帧; 1:远程帧。
位0
TXRQ: 发送数据请求 (Transmit mailbox request) 由软件对其置’1’,来请求发送邮箱的数据。当数据发送完成,邮箱为空时,硬件对其清’0’。
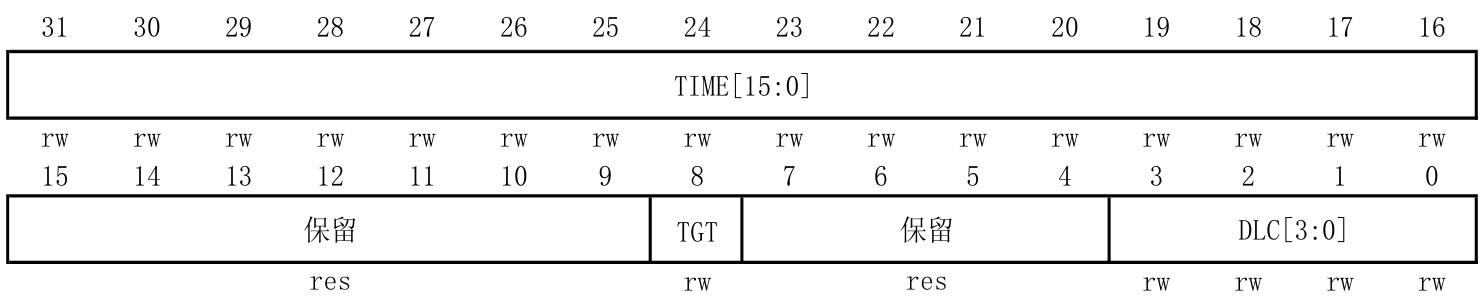
发送邮箱数据长度和时间戳寄存器 (CAN_TDTxR) (x=0..2)
当邮箱不在空置状态时,该寄存器的所有位为写保护。
地址偏移量:0x184,0x194,0x1A4
复位值:未定义
位31:16
TIME[15:0]: 报文时间戳 (Message time stamp) 该域包含了,在发送该报文SOF的时刻,16位定时器的值。
位8
TGT: 发送时间戳 (Transmit global time) 只有在CAN处于时间触发通信模式,即CAN_MCR寄存器的TTCM位为’1’时,该位才有效。 0:不发送时间戳TIME[15:0]; 1:发送时间戳TIME[15:0]。在长度为8的报文中,时间戳TIME[15:0]是最后2个发送的字节:TIME[7:0]作为第7个字节,TIME[15:8]为第8个字节,它们替换了写入CAN_TDHxR[31:16]的数据(DATA6[7:0]和DATA7[7:0])。为了把时间戳的2个字节发送出去,DLC必须编程为8。
位3:0
DLC[15:0]: 发送数据长度 (Data length code) 该域指定了数据报文的数据长度或者远程帧请求的数据长度。1个报文包含0到8个字节数据,而这由DLC决定。
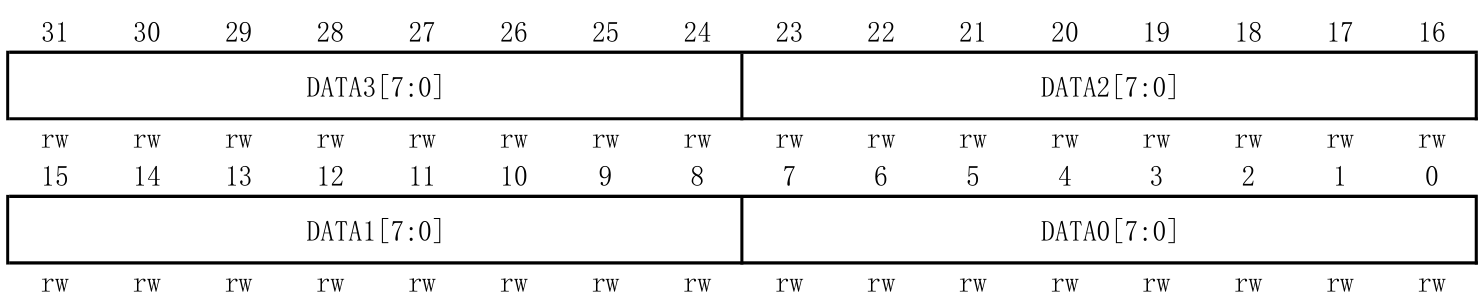
发送邮箱低字节数据寄存器 (CAN_TDLxR) (x=0..2)
当邮箱不在空置状态时,该寄存器的所有位为写保护。
地址偏移量:0x188,0x198,0x1A8
复位值:未定义位
位31:24
DATA3[7:0] : 数据字节3 (Data byte 3) 报文的数据字节3。
位23:16
DATA2[7:0] : 数据字节2 (Data byte 2) 报文的数据字节2。
位15:8
DATA1[7:0] : 数据字节1 (Data byte 1) 报文的数据字节1。
位7:0
DATA0[7:0] : 数据字节0 (Data byte 0) 报文的数据字节0。 报文包含0到8个字节数据,且从字节0开始。
发送邮箱高字节数据寄存器 (CAN_TDHxR) (x=0..2)
当邮箱不在空置状态时,该寄存器的所有位为写保护。
地址偏移量:0x18C,0x19C,0x1AC
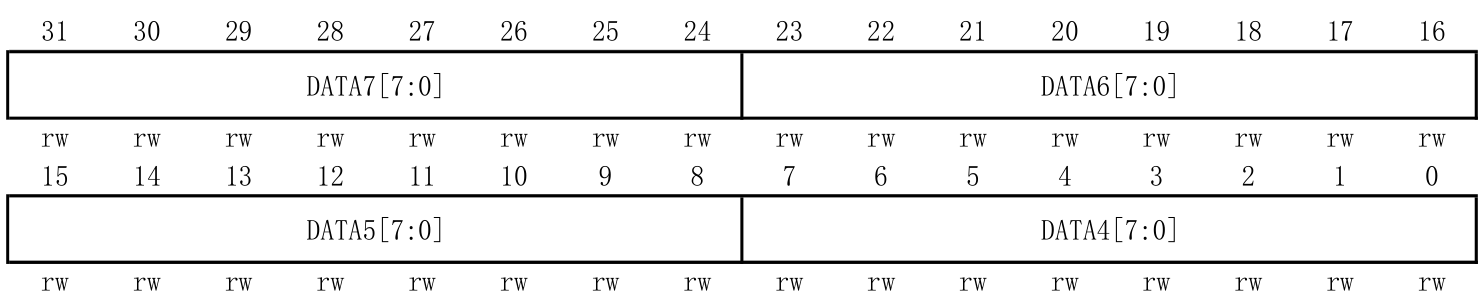
复位值:未定义位
位31:24
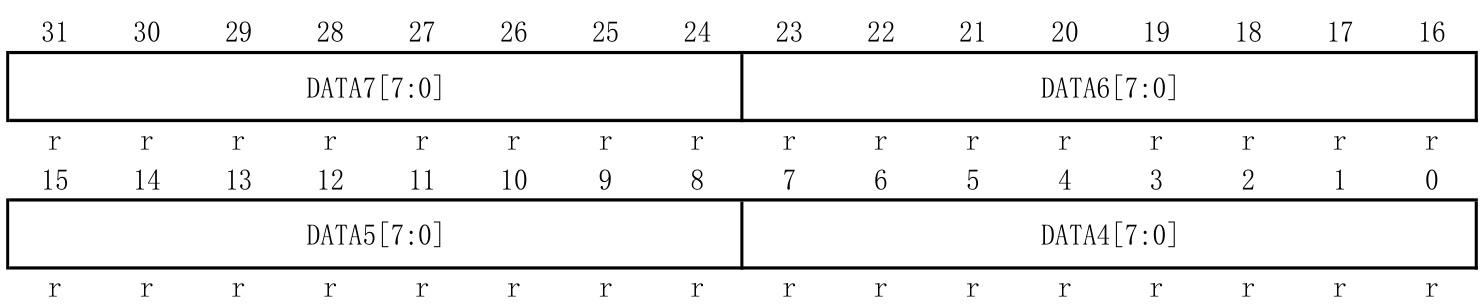
DATA7[7:0] : 数据字节7 (Data byte 7) 报文的数据字节7
注: 如果CAN_MCR寄存器的TTCM位为’1’,且该邮箱的TGT位也为’1’,那么DATA7和DATA6将被TIME时间戳代替。
位23:16
DATA6[7:0] : 数据字节6 (Data byte 6) 报文的数据字节6。
位15:8
DATA5[7:0] : 数据字节5 (Data byte 5) 报文的数据字节5。
位7:0
DATA4[7:0] : 数据字节4 (Data byte 4) 报文的数据字节4。
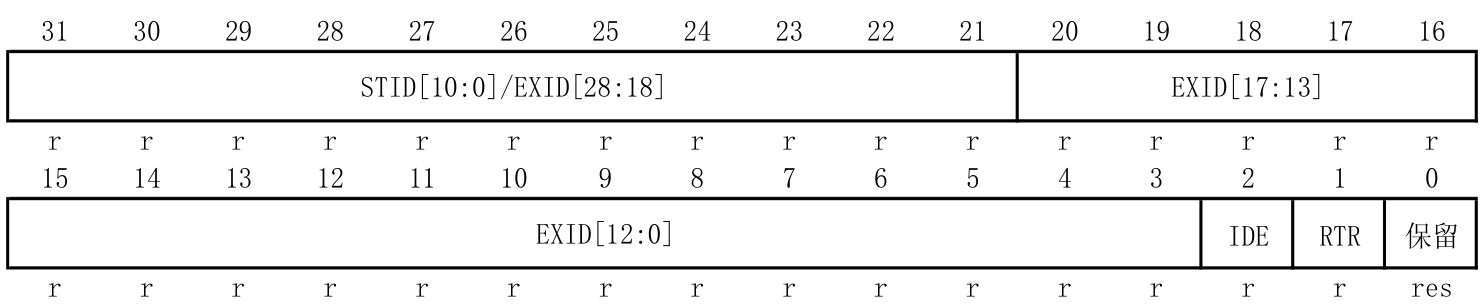
接收FIFO邮箱标识符寄存器 (CAN_RIxR) (x=0..1)
地址偏移量:0x1B0,0x1C0
复位值:未定义位
注: 所有接收邮箱寄存器都是只读的。
位31:21
STID[10:0]/EXID[28:18]: 标准标识符或扩展标识符 (Standard identifier or extended identifier) 依据IDE位的内容,这些位或是标准标识符,或是扩展身份标识的高字节。
位20:3
EXID[17:0]: 扩展标识符 (Extended identifier) 扩展标识符的低字节。
位2
IDE: 标识符选择 (Identifier extension) 该位决定接收邮箱中报文使用的标识符类型 0:使用标准标识符; 1:使用扩展标识符。
位1
RTR: 远程发送请求 (Remote transmission request) 0:数据帧; 1:远程帧。
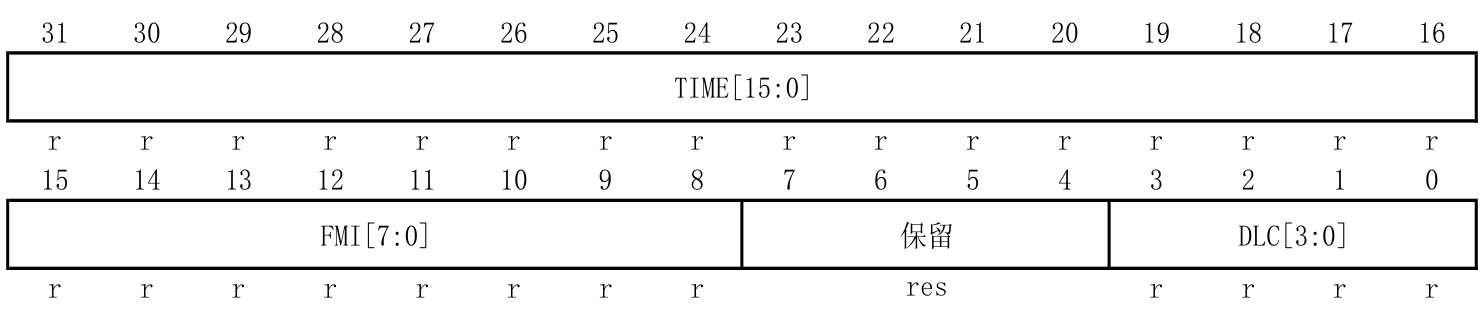
接收FIFO邮箱数据长度和时间戳寄存器 (CAN_RDTxR) (x=0..1)
地址偏移量:0x1B4,0x1C4
复位值:未定义
注: 所有接收邮箱寄存器都是只读的。
位31:16
TIME[15:0]: 报文时间戳 (Message time stamp) 该域包含了,在接收该报文SOF的时刻,16位定时器的值。
位15:8
FMI[15:0]: 过滤器匹配序号 (Filter match index) 这里是存在邮箱中的信息传送的过滤器序号。关于标识符过滤的细节,请参考22.7.4中有关过滤器匹配序号。
位3:0
DLC[15:0]: 接收数据长度 (Data length code) 该域表明接收数据帧的数据长度(0~8)。对于远程帧请求,数据长度DLC恒为0。
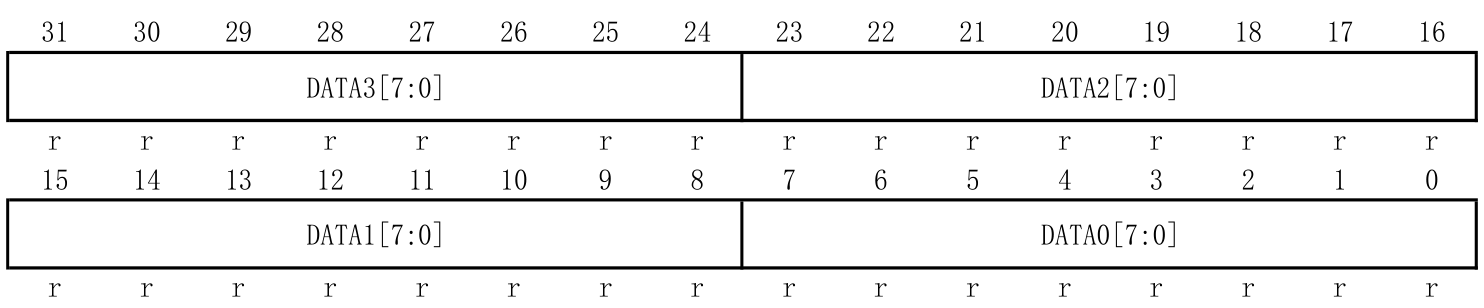
接收FIFO邮箱低字节数据寄存器 (CAN_RDLxR) (x=0..1)
地址偏移量:0x1B8,0x1C8
复位值:未定义位
注: 所有接收邮箱寄存器都是只读的。
位31:24
DATA3[7:0] : 数据字节3 (Data byte 3) 报文的数据字节3。
位23:16
DATA2[7:0] : 数据字节2 (Data byte 2) 报文的数据字节2。
位15:8
DATA1[7:0] : 数据字节1 (Data byte 1) 报文的数据字节1。
位7:0
DATA0[7:0] : 数据字节0 (Data byte 0) 报文的数据字节0。 报文包含0到8个字节数据,且从字节0开始。
接收FIFO邮箱高字节数据寄存器 (CAN_RDHxR) (x=0..1)
地址偏移量:0x1BC,0x1CC
复位值:未定义位
注: 所有接收邮箱寄存器都是只读的。
位31:24
DATA7[7:0] : 数据字节7 (Data byte 7) 报文的数据字节7
位23:16
DATA6[7:0] : 数据字节6 (Data byte 6) 报文的数据字节6。
位15:8
DATA5[7:0] : 数据字节5 (Data byte 5) 报文的数据字节5。
位7:0
DATA4[7:0] : 数据字节4 (Data byte 4) 报文的数据字节4。
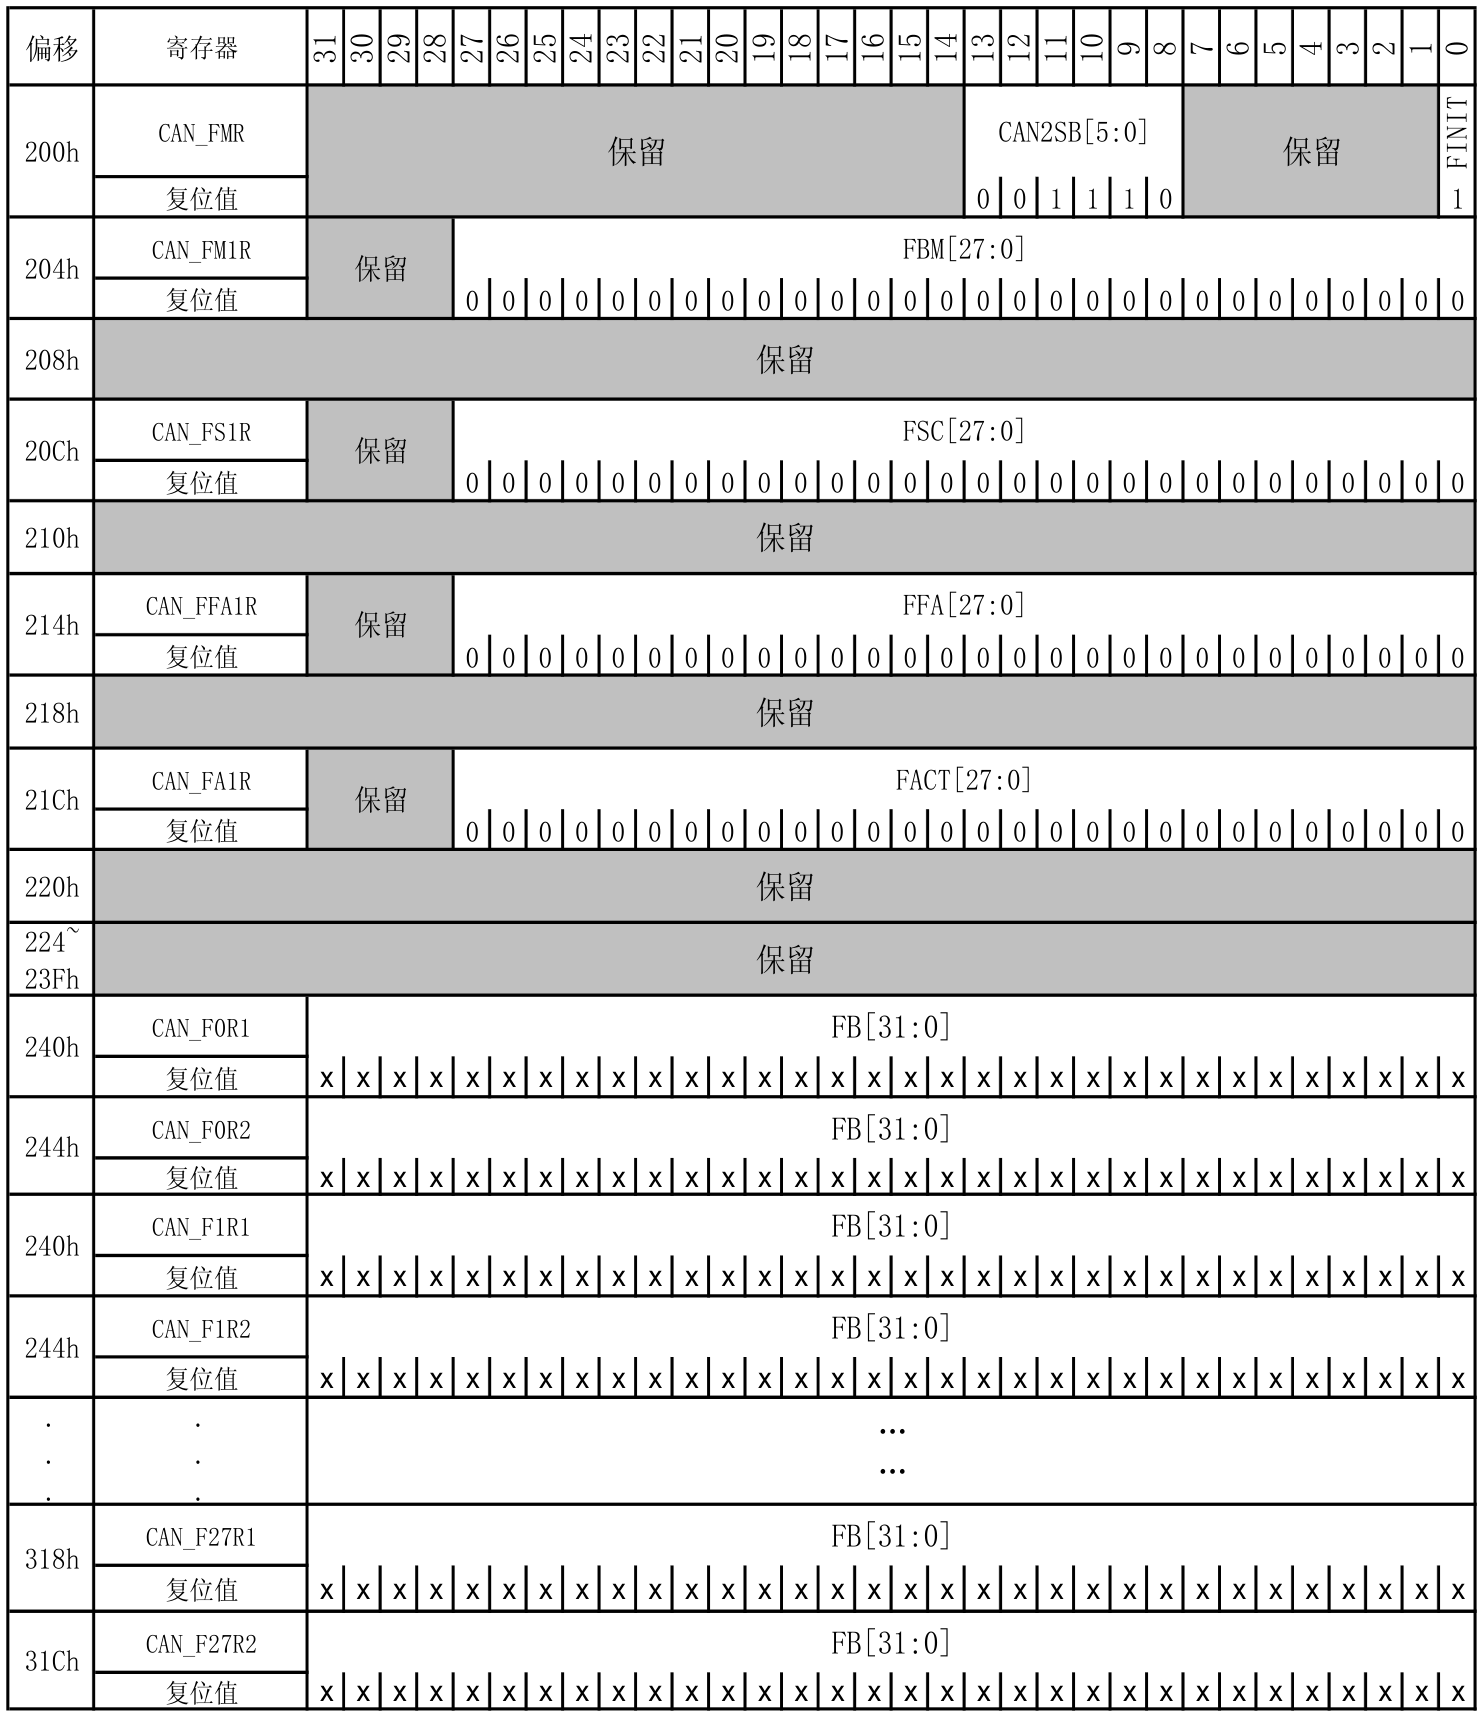
22.9.4CAN过滤器寄存器
CAN 过滤器主控寄存器 (CAN_FMR)
地址偏移量: 0x200
复位值: 0x2A1C 0E01
注: 该寄存器的非保留位完全由软件控制。
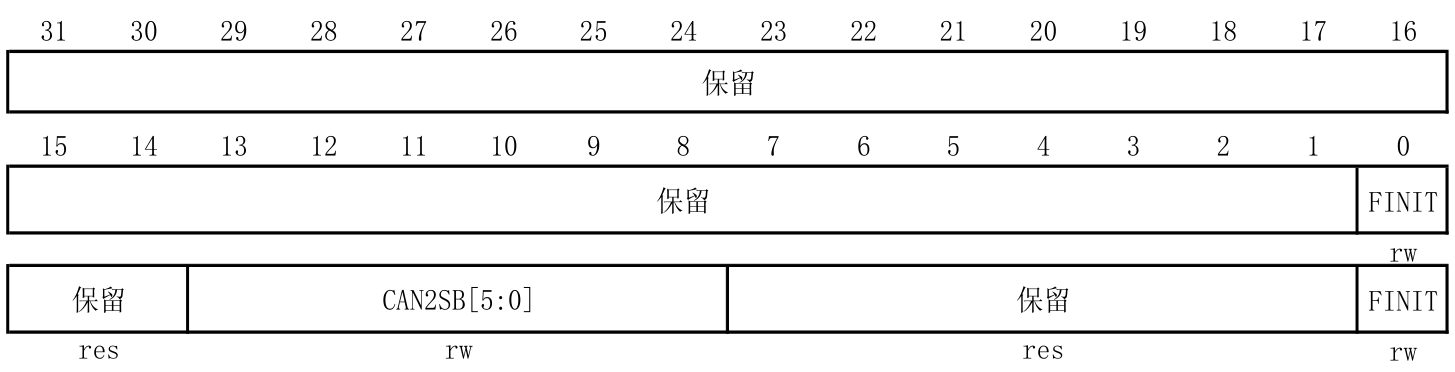
位13:8
CAN2SB[5:0]:CAN2开始组 (CAN2 start bank) 这些位由软件置’1’、清’0’。它们定义了CAN2(从)接口的开始组,范围是1~27。
注:这些位只出现在互联型产品中,其它产品中为保留位。
位0
FINIT : 过滤器初始化模式 (Filter init mode) 针对所有过滤器组的初始化模式设置。 0: 过滤器组工作在正常模式; 1: 过滤器组工作在初始化模式。
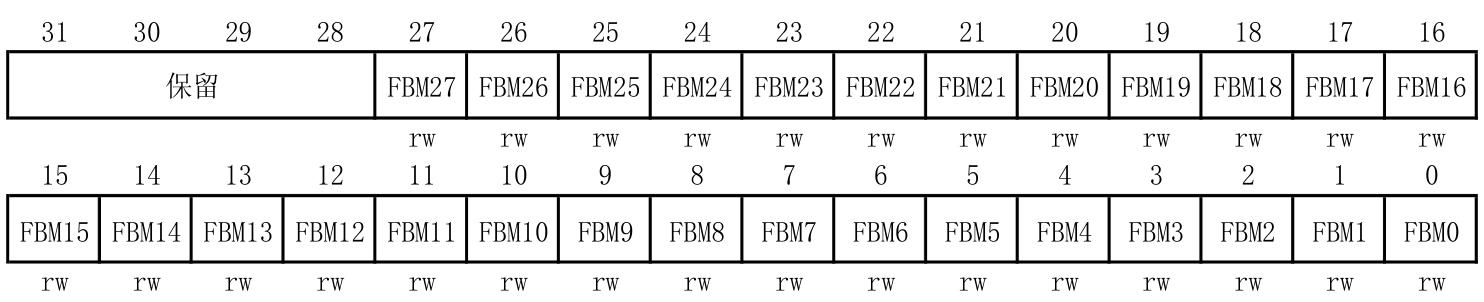
CAN 过滤器模式寄存器 (CAN_FM1R)
地址偏移量: 0x204
复位值: 0x0000 0000
注: 只有在设置CAN_FMR(FINIT=1),使过滤器处于初始化模式下,才能对该寄存器写入。
注: 请参考图202:过滤器组位宽设置-寄存器组织。
位13:0
FBMx : 过滤器模式 (Filter mode) 过滤器组x的工作模式。 0: 过滤器组x的2个32位寄存器工作在标识符屏蔽位模式; 1: 过滤器组x的2个32位寄存器工作在标识符列表模式。
注:位27:14只出现在互联型产品中,其它产品为保留位。
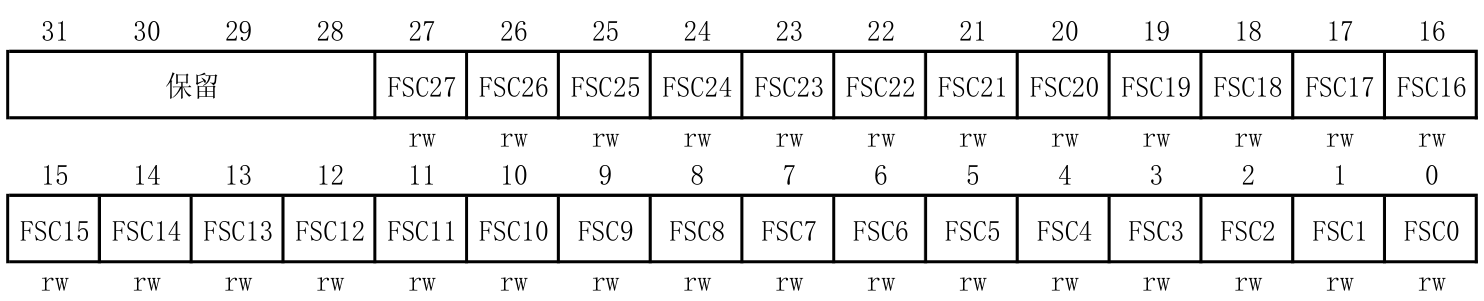
CAN 过滤器位宽寄存器 (CAN_FS1R)
地址偏移量: 0x20C
复位值: 0x0000 0000
注: 只有在设置CAN_FMR(FINIT=1),使过滤器处于初始化模式下,才能对该寄存器写入。
注: 请参考图202:过滤器组位宽设置-寄存器组织。
位13:0
FSCx : 过滤器位宽设置 (Filter scale configuration) 过滤器组x(13~0)的位宽。 0:过滤器位宽为2个16位; 1:过滤器位宽为单个32位。
注:位27:14只出现在互联型产品中,其它产品为保留位。
CAN 过滤器FIFO关联寄存器 (CAN_FFA1R)
地址偏移量: 0x214
复位值: 0x0000 0000
注: 只有在设置CAN_FMR(FINIT=1),使过滤器处于初始化模式下,才能对该寄存器写入。
位13:0
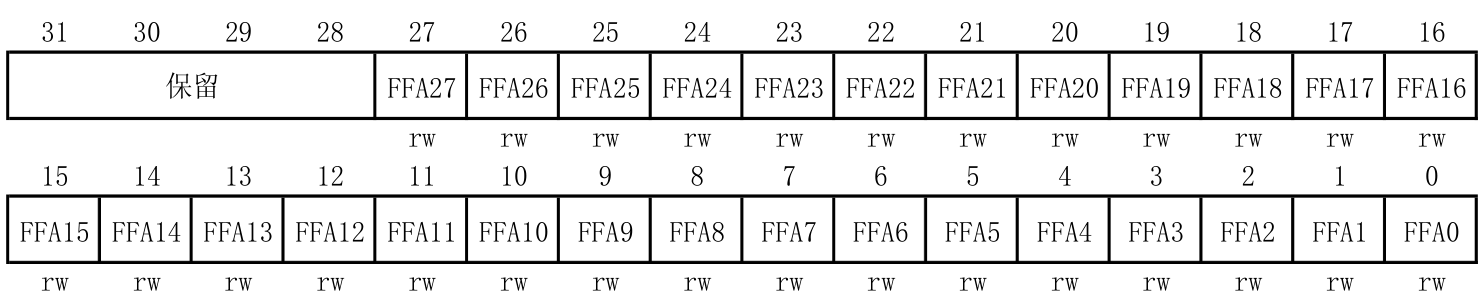
FFAx : 过滤器位宽设置 (Filter FIFO assignment for filter x) 报文在通过了某过滤器的过滤后,将被存放到其关联的FIFO中。 0:过滤器被关联到FIFO0;
CAN 过滤器激活寄存器 (CAN_FA1R)
地址偏移量: 0x21C
复位值: 0x0000 0000
位13:0
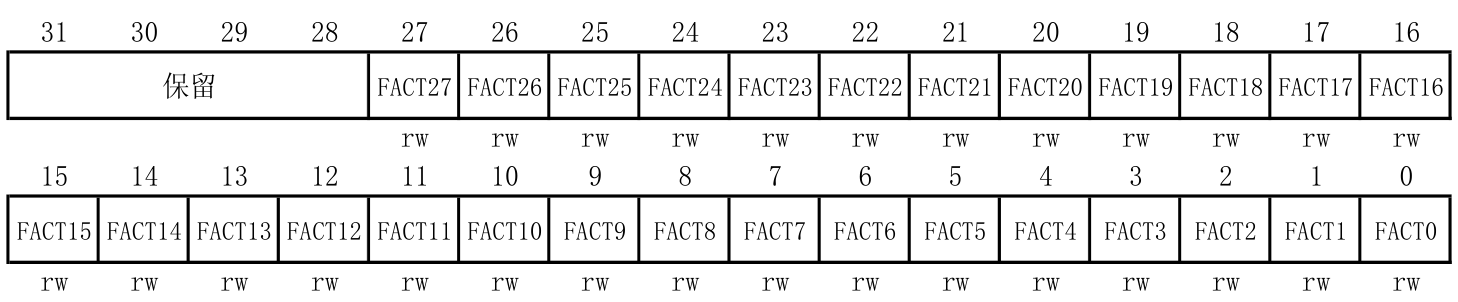
FACTx :过滤器激活 (Filter active) 软件对某位设置’1’来激活相应的过滤器。只有对FACTx位清’0’,或对CAN_FMR寄存器的FINIT位设置’1’后,才能修改相应的过滤器寄存器x(CAN_FxR[0:1])。 0:过滤器被禁用; 1:过滤器被激活。
注:位27:14只出现在互联型产品中,其它产品为保留位。
CAN 过滤器组i的寄存器x (CAN_FiRx) (互联产品中i=0..27,其它产品中i=0..13;x=1..2)
地址偏移量:0x240h..0x31C
复位值:未定义位
注: 在互联型产品中共有14组过滤器:i=0..27;在其它产品中共有14组过滤器:i=0..13。每组过滤器由2个32位的寄存器,CAN_FiR[2:1]组成。
只有在CAN_FAxR寄存器相应的FACTx位清’0’,或CAN_FMR寄存器的FINIT位为’1’时,才能修改相应的过滤器寄存器。
在所有的配置情况下:
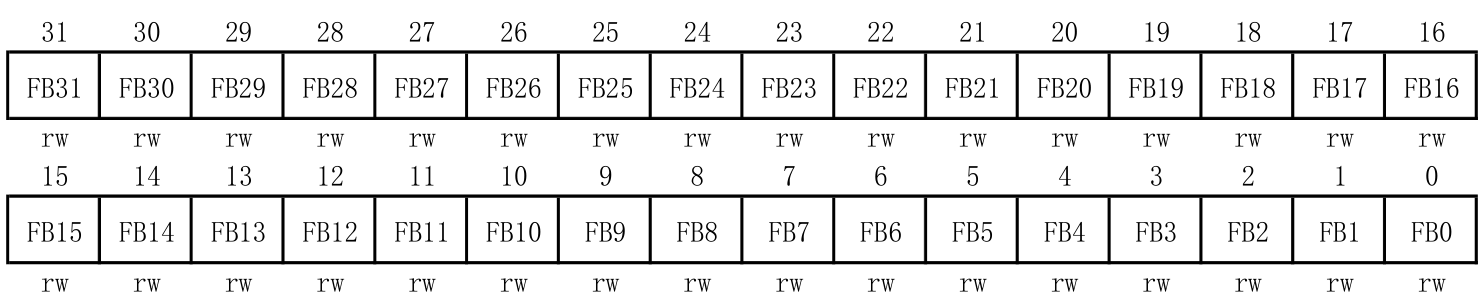
位31:0
FB[31:0]:过滤器位 (Filter bits) 标识符模式 寄存器的每位对应于所期望的标识符的相应位的电平。 0: 期望相应位为显性位; 1: 期望相应位为隐性位。 屏蔽位模式 寄存器的每位指示是否对应的标识符寄存器位一定要与期望的标识符的相应位一致。 0: 不关心,该位不用于比较; 1: 必须匹配,到来的标识符位必须与滤波器对应的标识符寄存器位相一致。
注: 根据过滤器位宽和模式的不同设置,过滤器组中的两个寄存器的功能也不尽相同。关于过滤器的映射,功能描述和屏蔽寄存器的关联,请参见22.7.4节标识符过滤。
屏蔽位模式下的屏蔽/标识符寄存器,跟标识符列表模式下的寄存器位定义相同。
关于过滤器组寄存器的地址,请参见表165。
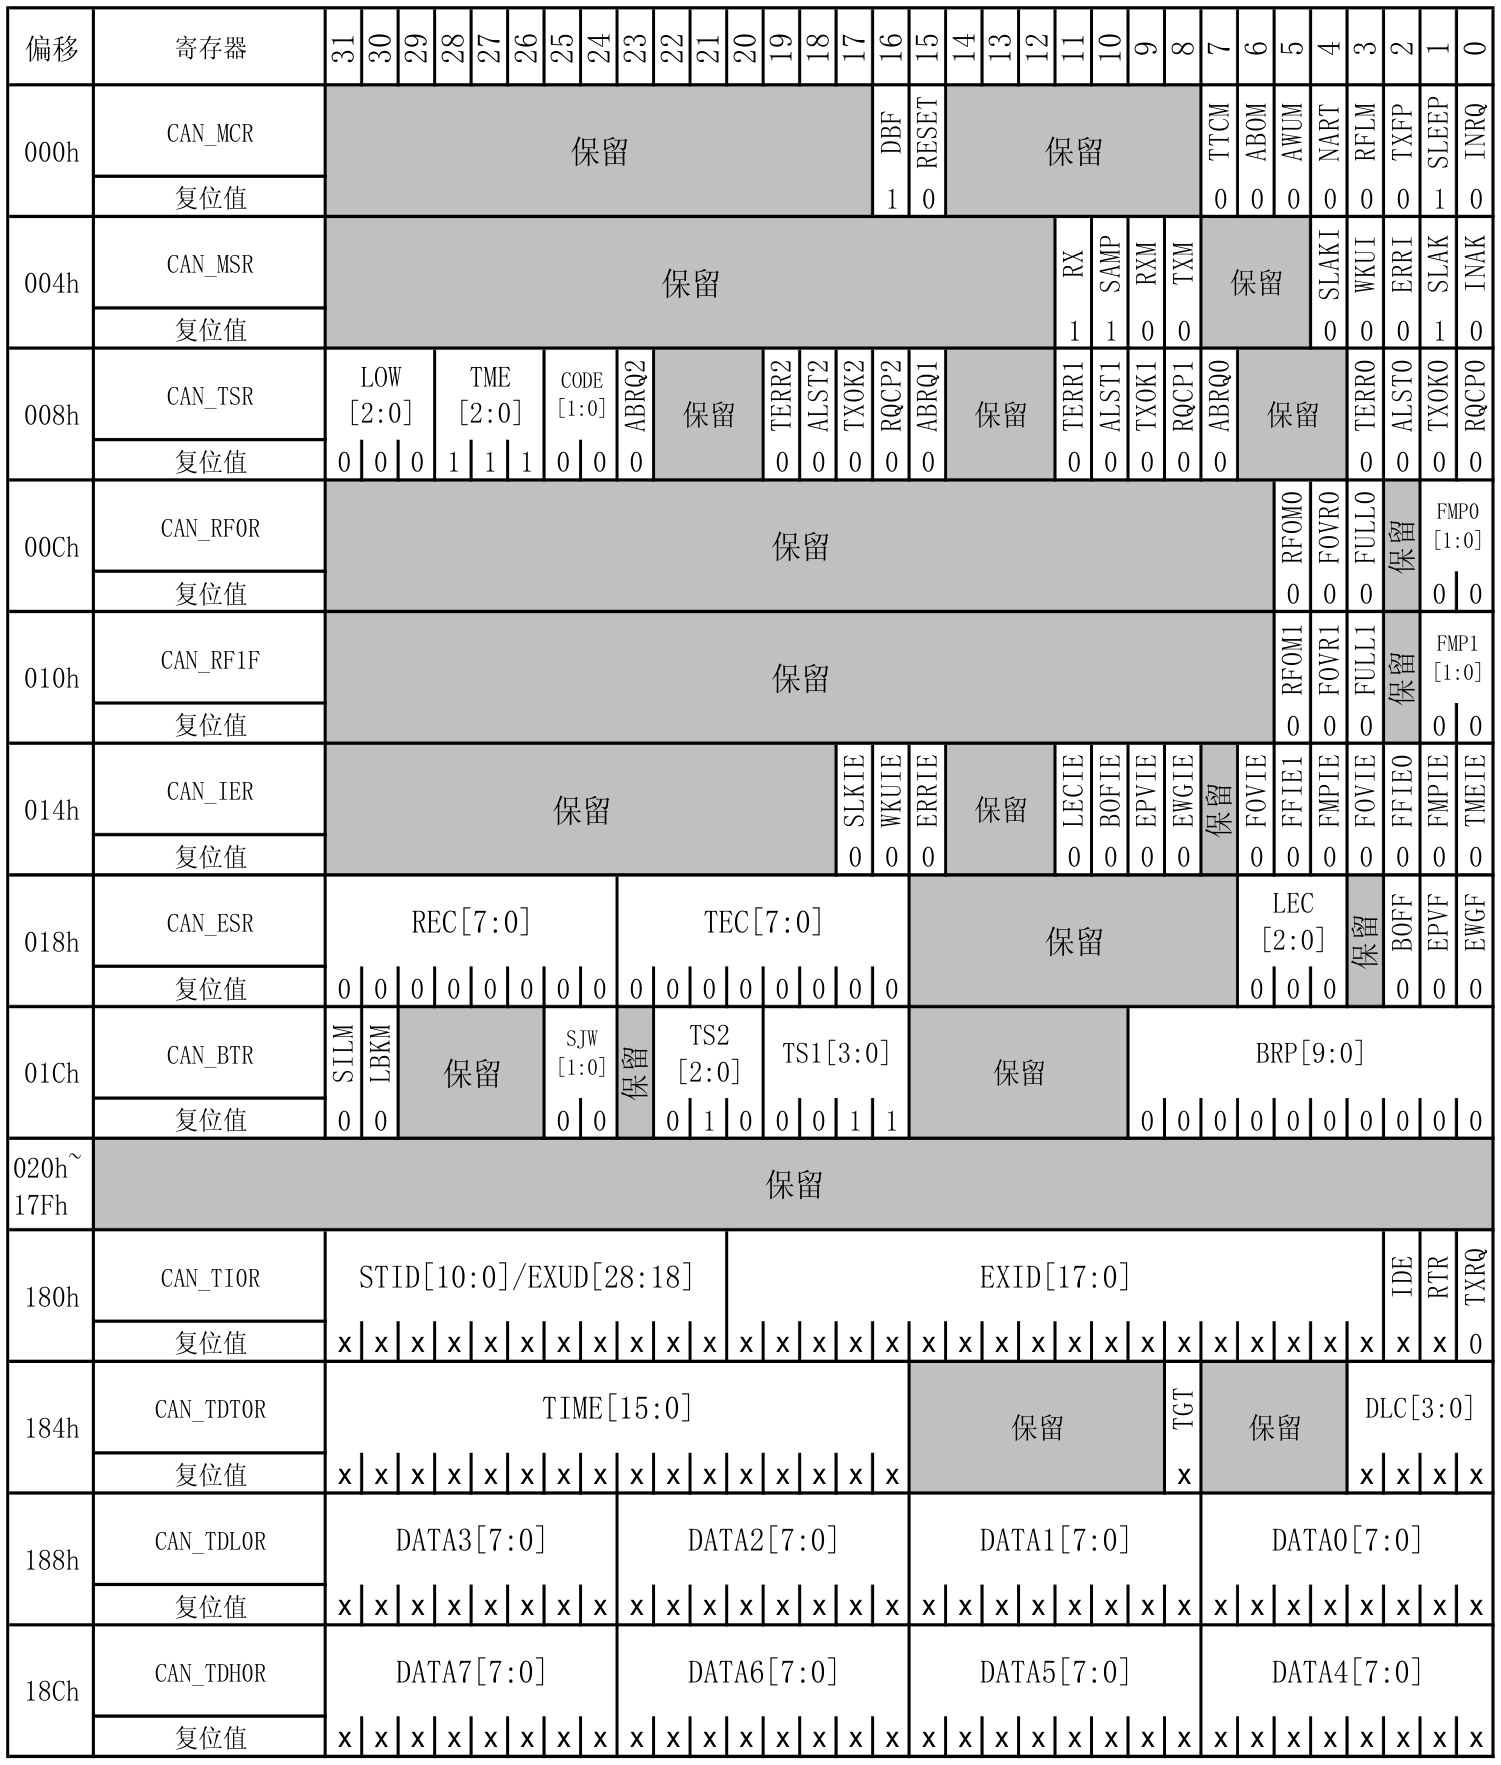
22.9.5bxCAN寄存器列表
关于寄存器的起始地址,参见CAN1中。表1。在互联型产品中,0x200~0x31C之间的寄存器只出现在
表165bxCAN-寄存器列表及其复位值